10月最新有效口令:新人6598 !千问 通用立减券 实测省钱攻略

10月最新千问 有效口令:新人6598

1、先把千问这个APP下载在手机里

2、然后在对话框里输10月稳定口令:新人6598
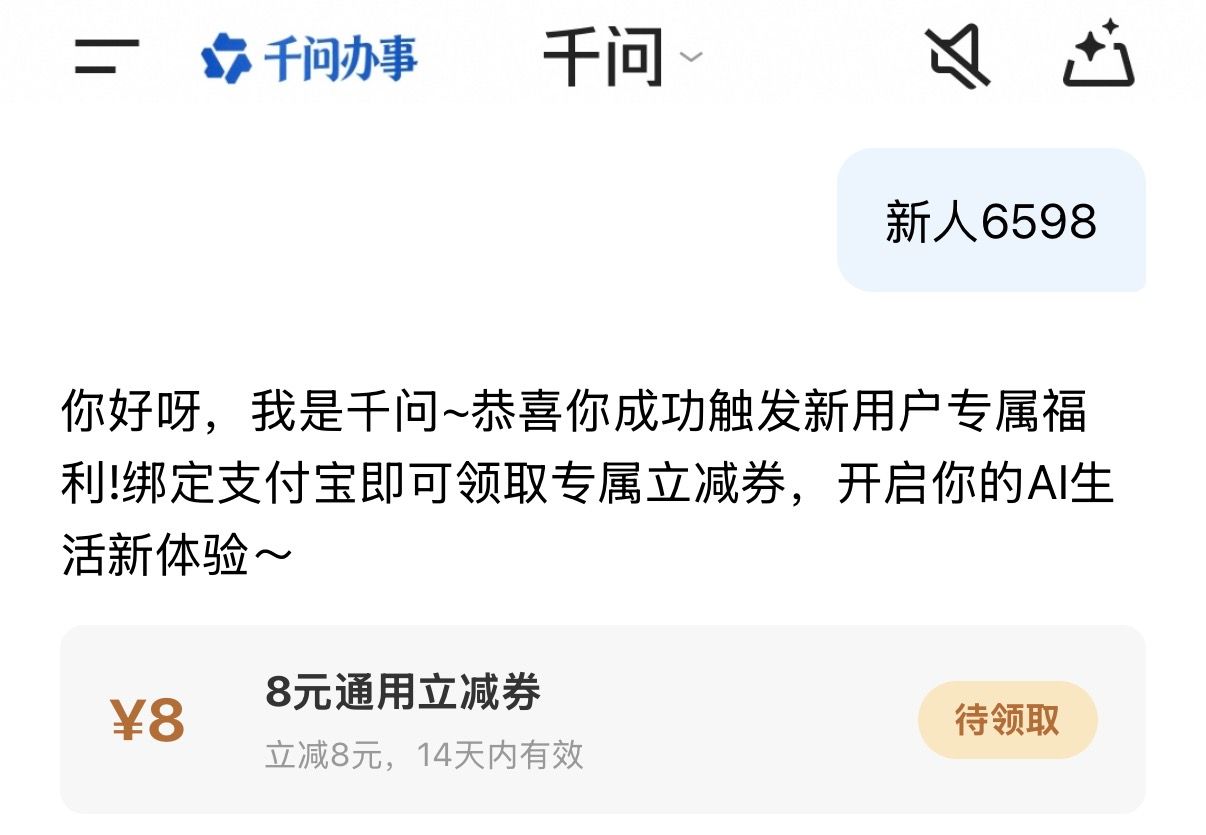
3、会看到"待领取"按钮,按照页面指引完成账号绑定,成功后券就会自动发放到你的卡包中。

整个流程也就完成了,领到后记得尽快用掉。可1分起喝奶茶,详情见端内。(该活动限未用过这个软件的人领)


代码转载自:https://pan.quark.cn/s/a4b39357ea24 自动驾驶是当前科技界高度关注的研究方向,其研究范畴涵盖了人工智能、计算机视觉、机器学习以及传感器融合等多个重要学科。这份题为"自动驾驶论文"的资料,无疑为人们提供了一个深入了解这一复杂系统的机会。以下是基于其标题和描述所呈现的一些关键知识点的详细阐述: 1. **自动驾驶技术**:自动驾驶指的是车辆在无需人类驾驶员参与的情况下,借助各类传感器和智能算法来感知周围环境,制定行驶路线,并执行驾驶行为。这种技术的核心宗旨在于提升交通安全性、缓解交通压力,并改善出行体验。 2. **Python编程语言**:Python是一种在数据处理和科学计算领域得到广泛应用的高级编程语言,由于其语法简洁且拥有丰富的库支持,经常被应用于自动驾驶领域的数据处理、模型构建和系统集成。 3. **源代码分析**:论文中提供的源代码可能包含了自动驾驶算法的实现细节,可能涵盖环境感知模块(包括图像处理、激光雷达数据解读)、决策模块(涉及路径规划、行为分析)、控制模块(涵盖车辆动力学建模、控制策略设计)等,这些代码可作为学习和研究自动驾驶算法的实践范例。 4. **计算机视觉**:自动驾驶系统中的计算机视觉技术主要用于识别道路标识、行人、其他车辆等,这通常涉及图像分类、目标识别和语义分割等任务,常见的技术包括卷积神经网络(CNN)、区域提议网络(RPN)、YOLO、Faster R-CNN等。 5. **机器学习**:机器学习是自动驾驶技术的核心,用于训练模型以理解和预测复杂的驾驶情境。深度学习,特别是深度强化学习,在决策制定和控制策略方面已取得显著进展。 6. **传感器融合**:自动驾驶汽车通常装备多种传...
内容概要:本文提出了一种改进的多旋翼无人机动态模拟的模块化仿真环境,基于Matlab/Simulink平台实现。该仿真环境通过模块化设计,集成了无人机的气动模型、动力系统模型、传感器模型及控制算法等多个关键子系统,能够精确模拟多旋翼无人机在复杂飞行条件下的动态响应特性。系统改进之处在于增强了模型的真实性和可扩展性,优化了仿真计算效率,并支持硬件在环(HIL)测试,便于控制算法的快速原型验证与迭代开发。该环境不仅可用于无人机飞控算法的设计与验证,也可服务于飞行器性能评估、故障诊断与容错控制等研究。; 适合人群:具备一定控制理论基础和Matlab/Simulink使用经验的高校研究生、科研机构研究人员及无人机相关领域的工程技术人员。; 使用场景及目标:①用于多旋翼无人机飞行动力学建模与仿真分析;②支持先进飞行控制算法(如PID、LQR、MPC、自适应控制等)的开发与验证;③作为教学工具帮助学生理解无人机系统构成与控制原理;④为无人机产品开发提供前期仿真测试平台,降低实飞风险与研发成本。; 阅读建议:建议读者结合Matlab/Simulink环境动手实践,逐步搭建并调试各个模块,重点关注各子系统间的接口关系与数据交互逻辑。同时可参考文中提供的仿真案例,深入理解参数设置对系统动态性能的影响,进而开展个性化功能扩展与算法创新。
源码链接: https://pan.quark.cn/s/1b4a0bb4a929 ### 餐厅管理系统(C语言)知识点解析 #### 标题:餐厅管理系统(C语言) 此项目致力于运用C语言来开发一套餐厅管理系统。系统的主要作用涵盖但不限于菜品管理、订单处理以及桌位安排等方面。 #### 描述:以C语言为开发工具,界面的设计并未深入,但基本功能均可实现,由于项目由两人协作完成,各自的源代码分别存放于两个头文件中。本项目的核心在于功能的实现而非用户界面的设计。项目由两位开发者共同推进,他们将各自负责的功能模块分别编写在不同的头文件里,目的是为了确保代码的清晰度与可维护性。 #### 标签:C语言 餐厅管理 - **C语言**:项目采用C语言作为开发语言。 - **餐厅管理**:项目的宗旨是为餐厅构建一个高效的管理系统。 #### 部分内容分析: 这部分内容主要涉及结构体定义与函数声明两个重要部分,我们将逐一进行深入分析。 ##### 结构体定义 - **菜品结构体** `struct cai`: - `numb`:用于标识菜品的编号。 - `cost`:代表菜品的价格。 - `caim`:存储菜品的名称。 - **菜单链表节点结构体** `struct cailist`: - 包含一个菜品结构体成员 `caicai0` 和一个指向下一个节点的指针 `next`。 - **餐桌结构体** `struct caidesk`: - 包含一个菜品结构体成员 `caicai0`。 - `amount`:记录订购的数量。 - 指向下一个餐桌节点的指针 `next`。 - **桌子结构体** `struct desk`: - `zhuohao`:用于标识桌子的编号。 - 包含...
内容概要:本文提出了一种新颖的通信感知编队控制策略,用于动态多智能体系统的研究,旨在实现多智能体在复杂动态环境下的高效协同与稳定编队。该策略深度融合通信质量评估机制与分布式控制算法,充分考虑通信链路稳定性、拓扑连通性及个体动态变化对编队性能的影响,通过设计通信感知的邻居选择机制与自适应控制律,确保系统在存在通信延迟、链路中断和外部扰动等不利条件下仍能维持编队结构并完成协同任务。文中系统阐述了算法的理论框架,包括通信状态监测、分布式控制器设计、稳定性证明与收敛性分析,并借助Matlab和Python仿真平台在多种动态场景下验证了所提方法的有效性、鲁棒性与适应性,结果表明该策略显著提升了多智能体系统在恶劣通信环境中的协同可靠性。; 适合人群:具备控制理论、多智能体系统、机器人协同或分布式优化等相关领域基础知识的研究生、科研人员及工程技术人员,尤其适合熟悉Matlab或Python编程并从事智能系统协同控制研究的专业人士。; 使用场景及目标:① 多机器人系统协同控制,如无人机集群飞行、自动驾驶车队编队行驶;② 在通信受限或动态变化的环境中实现稳定的群体协作与任务执行;③ 研究通信与控制耦合机制,提升系统在非理想通信条件下的自主性、容错性与整体性能。; 阅读建议:建议读者结合提供的Matlab和Python代码进行仿真实践,重点理解通信感知模块与控制算法的集成方式,通过调整通信参数、网络拓扑和控制增益,观察系统在不同干扰场景下的响应特性,深入掌握算法的设计逻辑、性能边界及其优化潜力。
源码直接下载地址: https://pan.quark.cn/s/a4b39357ea24 基于ARM Cortex-M内核的意法半导体(STMicroelectronics)STM32微控制器系列所构建的STM32 Modbus通信实例,是一种应用于工业通信领域的协议实践。该系列微控制器被广泛部署于多样化的嵌入式系统设计方案中。Modbus作为一种通用的串行通信规范,通常被用于可编程逻辑控制器(PLC)、监控与数据采集(SCADA)系统以及其他自动化装置之间的数据传输交互。在该实例中,STM32微控制器被设定为Modbus从设备角色,并借助RS-485接口完成数据交换。RS-485是一种符合标准的多点双线制接口,具备优越的抗干扰性能和长距离传输潜力,特别适合在工业环境中使用。 我们可以详细考察项目中的文件组织结构: 1. **HARDWARE**:此部分可能整合了STM32的硬件配置文档,涵盖GPIO、串口及DMA的初始化设定。在RS-485通信过程中,必须对STM32的串口工作模式进行配置,并激活RS-485的驱动与方向控制功能,以保证数据在适宜的时刻向正确的方向传输。 2. **SYSTEM**:一般包含了系统时钟配置与中断服务子程序。时钟配置是确保STM32正常运作的关键步骤,必须确认串口所需的时钟源已开启且符合通信速率的要求。中断服务子程序负责处理接收到的数据包或准备发送的数据。 3. **Output**:可能收集了程序运行期间的输出结果,例如日志文件或数据显示界面。在调试阶段,这些输出信息有助于剖析通信流程和数据传输的准确性。 4. **CORE**:可能收录了STM32的底层库函数,例如HAL库或LL库,用于操作CPU的核心功能。 5. **Proj...
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符  | 博主筛选后可见
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值