AIロボティクスはなぜ地上で成立しないのか:投資家たちの『時給2ドル神話』を検証する

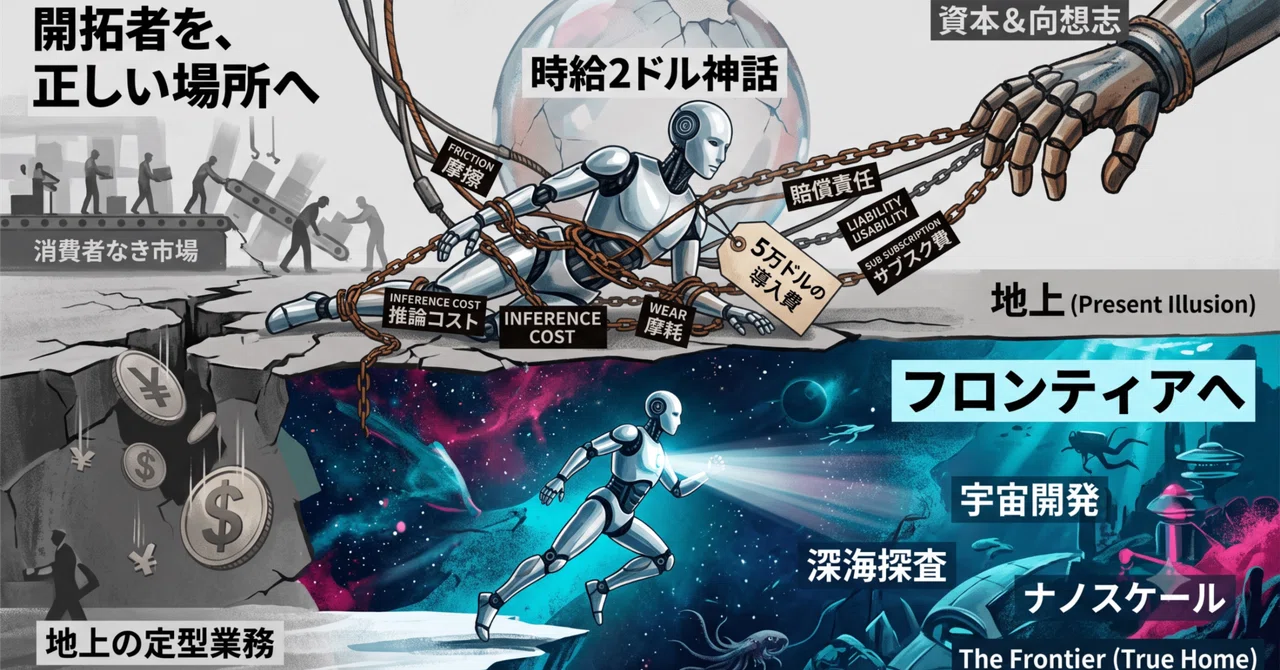
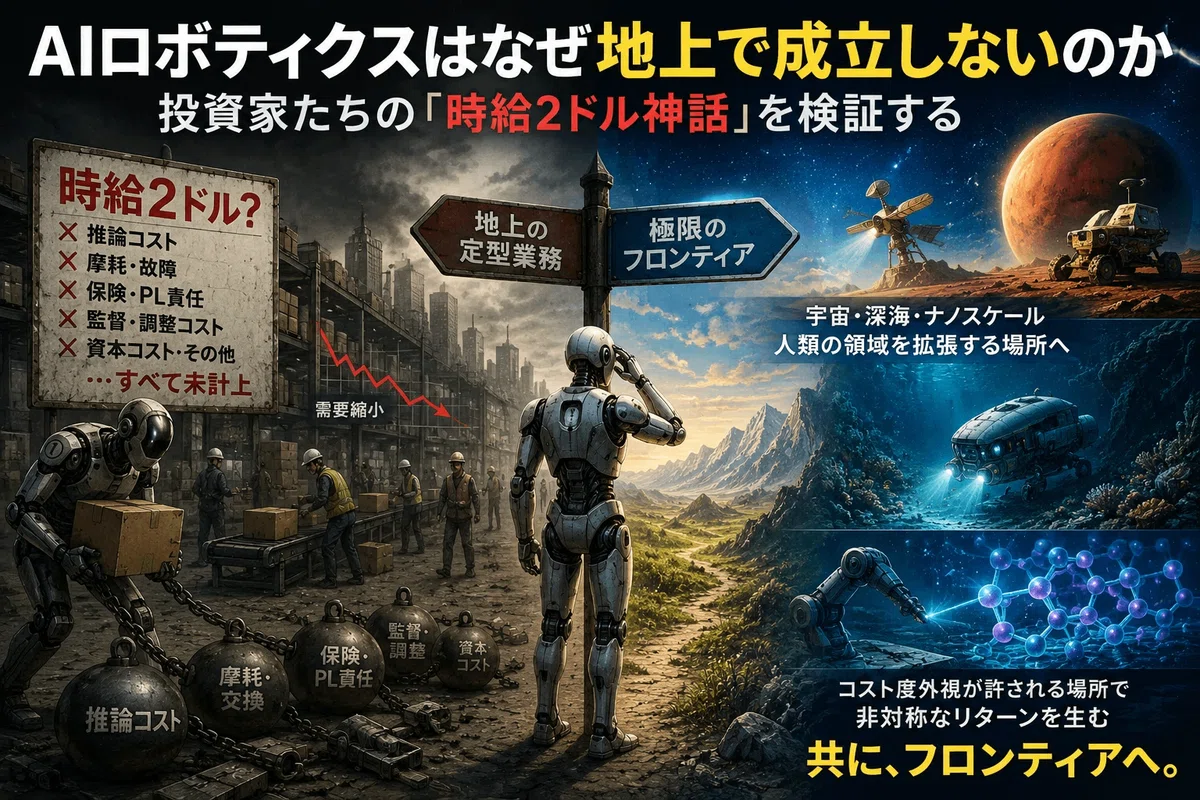
時給2ドルという試算は、摩耗も推論コストも保険も織り込んでいない粗い計算に見える。ヒューマノイドロボットが本当に生きるべき場所は、地上ではなく、コスト度外視が許される極限のフロンティアかもしれない。
【要約:】
シリコンバレーや暗号資産市場の投資家は、5万ドル程度のヒューマノイドロボットが「時給2ドル」で24時間働くという試算を根拠に巨額投資を進めている。
しかし、この数字は本体価格を稼働時間で割っただけの単純計算であり、実際の運用コストや物理法則の壁を大きく見落としている。
まず、ロボットはAI推論を継続的に実行するためGPUリソースや専用チップ、電力、発熱対策などの「頭脳」のコストが常に発生する。ここには「クラウド処理による通信遅延」と「ローカル処理による熱暴走」という、逃れられない二者択一の地獄が存在する。
さらに身体には重力・摩擦による摩耗が避けられず、アクチュエーターは精密機械加工に依存するため量産によるコスト低減には限界がある。
加えて、物理法則「F = ma」(慣性の法則)がもたらす質量の凶器化、そして「重すぎる安全な電池(リン酸鉄)」か「軽いが爆発する危険な電池(三元系)」かという材料科学のトレードオフが立ちはだかる。
人間の生活域で稼働させる以上、周囲を検知するセンサー群の多重化費用や、センサーからの入力に伴い姿勢・関節トルクを毎フレーム確率的に再計算し続ける膨大な推論コスト、さらにはレンズの泥一つで予測不能な暴走を招く「センサー汚れによる平時の不確実性」も避けられない。
これらに伴うPL責任や天文学的な保険料なども「時給2ドル」には含まれていない。
現場での課題も深刻である。ロボットが停止すれば復旧要員やダウンタイムが発生し、環境を限定するなら既存のシーケンス制御や専用ロボットの方が安価で確実となる。
飲食店の配膳ロボットを社会実装の証拠とする見方もあるが、あれは限定環境で動くルンバのような自動化機械に過ぎず、非構造化環境で自律判断するフィジカルAIとは根本的に次元が異なる。
結果として、高価なAIとヒューマノイドである必然性は薄れ、「汎用性」を維持すればコストが爆発し、「限定用途」にすればAIが不要という自己矛盾が生じる。
安全性についても同様で、対策を強化すればコストが跳ね上がり、簡略化すれば人間の生活域に鉄の塊を野放しにするリスクが残るという、逃げ場のない構造になっている。
さらにマクロ経済の構造面では、ロボットは生産者にはなれても消費者にはなれないため、人件費削減が進みすぎれば所得と需要が縮小し、市場全体が構造的デフレへ向かう懸念もある。
ロボット企業への資金流入も、事業収益ではなく将来への期待に支えられたNAVプレミアム型ファンドに依存する面があり、期待が失われれば資金循環は弱まる。
量産効果や保守雇用への置き換えなどの反論についても、精密加工の物理的制約や、過去の自動化とは異なる雇用吸収力の圧倒的な小ささ、インフラ負荷による生活コスト上昇を踏まえると限界がある。
以上から、現行のAIロボティクスは地上の労働代替では採算性を確保しにくい。フロンティアに舞台を移してもコスト自体が下がるわけではなく、むしろ未知の環境変数によって増える可能性すらあるが、そこで得られるリターンの桁が地上とは異なるため、採算ラインの基準そのものが変わる。
真価を発揮するのは、通信遅延や危険性から人間が直接活動しにくい宇宙・深海・ナノスケールなど、非対称なリターンが成立するフロンティア領域であると結論づけている。
関連する既発表エッセイへのリンクも本文中に添えています。
【本文:】
最近、シリコンバレーや暗号資産市場で莫大な富を築いた投資家たちが、こぞって物理世界のヒューマノイド(人型汎用)ロボット産業へ資本を投下しています。
彼らの主張は極めてシンプルです。 「5万ドルのロボットを導入して数年間稼働させれば、電気代やメンテ代を含めても『時給2ドル』で24時間働く。アメリカの労働者コスト(時給35〜40ドル)に比べて圧倒的に安く、スマホやGPUのように量産すればコストはさらに激減する」と。
一見、完璧な経済合理性に見えます。しかし、この「時給2ドル」という数字は、稼働時間とハードウェア原価を単純に割り算しただけの試算に過ぎません。摩耗、故障率、部品交換、保険、廃棄コストに加え、ロボットの「頭脳」であるAIモデルを動かし続ける推論コストといった、物理世界とAI運用の両面で必ず発生する変動費を一切織り込んでいない、あまりにも粗い試算です。一歩引いて「物理の法則」と「マクロ経済の分配構造」から逆算すれば、この『時給2ドル神話』がいかに砂上の楼閣であるかが浮き彫りになります。
地上の日常において、なぜAIロボティクス(汎用人型ロボットのマス普及)が構造的に成立しにくいのか。その理由を、3つのレイヤーから見ていきます。
1. 物理世界の呪い:デジタル空間の「コピペの経済学」は通用しない
この試算が見落としがちなのは、ロボットを「スマホやGPUと同じデジタルアセット」の延長線上でスケールできると考えている点です。
頭脳から見ていく
LLM単体の経済合理性のなさについては、すでに別稿で繰り返し論じてきました。今さら蒸し返すまでもありませんが、念のため確認しておくと、ロボットに「身体」を持たせたところで、その頭脳が抱える問題は消えません。むしろ、身体という新たな変数が上乗せされる分、話はさらに悪くなります。
ロボットが周囲を認識し、次の動作を判断する処理は、LLMや世界モデルといったAIの推論によって行われています。これは、チャット画面で文章を生成するのと同じ、GPUリソースを消費する演算です。ロボットが24時間稼働するなら、この推論も24時間止まりません。単純作業であっても認識・判断・制御のループは回り続け、クラウド経由であれば継続的な利用料が、オンボード搭載であれば専用チップの購入費と発熱対策のコストが発生します。しかも作業が複雑になるほど必要な推論量は増え、コストは下がるどころか上がっていきます。「電気代とメンテナンス費用を含めて時給2ドル」という試算は、この「頭脳を働かせ続けるコスト」をまるごと勘定から抜いているのです。
この「頭脳」を稼働させるにあたり、開発者たちは物理的なデッドエンドに直面します。推論をクラウドに頼れば、5G/6Gをもってしても必ず通信遅延(レイテンシー)が発生します。現実世界のミリ秒単位の環境変化に対し、1フレームの探知遅延は「目の前に飛び出した子供を認識できずに蹴り飛ばす」という致命的な人災に直結するからです。では遅延を無くすため、機体内部に1000万円を超えるNVIDIAの最高峰チップ等を積み、ローカル(エッジ)で処理させればどうなるか。数百〜1000W級の凄まじい熱を放つプロセッサを密閉筐体内で回し続ければ排熱が追いつかず、ロボットは「電気をドカ食いし、いつ熱暴走するか分からない、いかれた超高級暖房器具」と化します。
そして身体が乗ってくる
頭脳の問題だけでもすでに不合理なのに、ここに「身体」特有のコストが積み上がります。
半導体やスマホのコストが量産で劇的に下がったのは、その製造工程が「フォトリソグラフィ」という、パターンをシリコンに焼き付ける光学的な複製プロセスだからです。1個目を作るコストは莫大でも、2個目以降は原理上ほぼ複製に近く、数量が増えるほど1個あたりのコストは指数関数的に下がります。
一方、ロボットの関節を動かすアクチュエーターは「複製」ではなく「精密機械加工」です。トルク・精度・小型化を同時に満たす部品を削り出し、組み立てる工程には、依然として物理的な手間と時間がかかります。実際、アクチュエーターはロボットの製造原価の30〜50%を占めるとされ、この比率は半導体のような複製経済が働かない限り、量産しても劇的には下がりません。「スマホやGPUのように安くなる」という前提そのものが、製造プロセスの本質的な違いを無視した粗い類推なのです。
しかも、身体を動かすには常に重力と摩擦が立ちはだかります。スマートフォンはユーザーのポケットの中でじっとしており、重力と戦う必要がありません。しかし、100キロ近い鉄の塊であるヒューマノイドは、地球の重力に逆らってその巨体を二足で支え続けなければなりません。「ただ立っているだけ」で筋肉(アクチュエーター)に強烈な電流を流し続け、エネルギーを消費するのです。関節を動かすアクチュエーターは、実用的なトルクと精度を両立させるために1〜3ミクロン(1ミリの千分の一)単位の精密加工を必要としますが、これを地球上の泥臭い肉体労働現場で24時間動かせば、パーツはゴリゴリと摩耗し、オイルは劣化し、頻繁な部品交換が発生します。デジタルデータはどれだけ消費しても劣化しませんが、物理世界のハードウェアは動かせば動かすほど、指数関数的にメンテナンスコストが跳ね上がるのです。
さらに絶望的なのが「質量の壁」と「バッテリーのトレードオフ」です。「ぶつかっても安全なように、外装(皮)をシリコン等で柔らかくしよう」という安易な解決策が語られますが、物理法則「F = ma」(力 = 質量 × 加速度)は誤魔化せません。外装を柔らかくしても、100kgを超える金属フレームとモーターの質量そのものは絶対に軽くなりません。制御を失って衝突すれば、その莫大な慣性質量がそのまま人間の骨を砕きます。機体を動かす心臓部であるバッテリーの選択も詰んでいます。安全性を重視して「リン酸鉄リチウムイオン(LFP)」を選べば、エネルギー密度が低いため致命的に重くなり、巨体を動かすためにさらなる電力が必要になる悪魔のループに陥ります。一方で、軽さを求めて「三元系リチウムイオン(NMC等)」を選べば、熱や衝撃に極めて弱いため、狂ったAIチップの熱暴走や転倒時の衝撃により、雑踏の中で「いつ大爆発するか分からない歩く爆弾」と化すリスクを一生抱え続けることになります。
近年は、仮想空間でのシミュレーションによって、ロボットが現実で試行錯誤せずとも動作を学習できるようになった、という進展もよく語られます。これは事実で、AIの「賢さ」が獲得されるスピードを劇的に上げたことは間違いありません。しかし、シミュレーションが解決するのはあくまで「学習の速度」であって、「ハードウェアの物理的な劣化」ではありません。ロボットがどれだけ賢い動作を仮想空間で習得しても、その動作を現実の関節・モーター・ギアで実行する限り、摩耗もオイルの劣化も部品交換の頻度も一切変わらないのです。AIの知能が向上するスピードと、物理部品が壊れていくスピードは、まったく別のレイヤーの問題です。シム・ツー・リアル問題の解消は「賢いロボットを作る時間」を縮めただけで、「そのロボットを地上で安く運用し続けられるか」という問いには、何ひとつ答えていません。
まだある、抜け落ちたコストたち
ここまでで挙げた費用ですら、氷山の一角です。「時給2ドル」という試算からは、さらに以下のコストが漏れています。
資本コスト:5万ドルを調達するための金利・機会費用。しかもハードは数年で陳腐化するため、償却期間中に次世代機が登場すれば「まだ壊れていないのに時代遅れ」という座礁資産リスクを抱えます。
人的監督コスト:「自律」と謳っていても、例外処理やトラブル対応の要員は現場に残ります。ロボット1台につき、人件費の一部は結局消えません。
バッテリー劣化と充電ダウンタイム:バッテリーは充放電のたびに劣化し、交換が必要になります。しかも充電中は働けないため、「24時間フル稼働」という前提自体が成立しにくくなります。
現場ごとの導入・法的適応コスト: ソフトはコピペできても、現場の配置・照明・物の形は千差万別です。さらに現行の労働安全衛生法制上、自律ロボットの稼働には厳密な安全柵や、人間を検知して緊急停止する高度なセンサーゾーニング設計が義務付けられており、現場ごとの個別適応に膨大な人手と「法適合コスト」が上乗せされます。
PL法とブラックボックスの罠: 人間の生活空間で100キロ近い鉄の塊を動かす以上、事故時の対人賠償リスクは極めて深刻です。しかし、LLMの推論プロセスはブラックボックス(予測不能)であるため、事故が起きた際の説明責任を果たすための常時ログ保存や、クラウド経由のOS更新(アプデ)のたびに変化する挙動の監視義務など、メーカーと運用者は出荷後も永久に重い製造物責任(PL法)を背負い続けます。
読めない保険プレミアム(保険料): 事故時の責任所在(メーカーの欠陥か、現場の運用ミスか)を巡る法整備が世界的に追いついておらず、リスクが不透明な新技術ゆえに、損害保険会社から請求される「ロボット専用賠償責任保険」の保険料は天文学的に跳ね上がります。この読めない固定費が、時給2ドルの経済性を根底から食い潰します。
ソフトウェアのサブスクリプション費: ハードを買い切っても、これらの法的リスクをヘッジするためのバグ監視、セキュリティ修正、AIモデルのライセンス維持は、継続課金のSaaS的コスト構造になり得ます。
人間協働のためのセンサー冗長化コスト: 人間の生活域や作業域でロボットを動かす以上、周囲の人間の位置・動き・意図を常時検知し続けるセンサー群(LiDAR、深度カメラ、力覚センサーなど)が不可欠になります。これは「作業のための推論」とは別に、「安全のための推論」を24時間並行して走らせ続けることを意味し、GPU負荷と電力消費をさらに押し上げます。加えて、一つのセンサーが故障しても安全性を保つための多重化(冗長化)が求められるため、ハードウェアコストと配線・設計コストも積み上がります。「時給2ドル」の試算は、この「見張り続けるための頭脳」のコストも当然、勘定に入れていません。しかも、このセンサー群が生む負荷は、情報を処理するだけでは終わりません。人間の接近や予期せぬ動きを検知するたびに、ロボットは重心・関節トルク・移動軌道をその場で再計算し直す必要があります。あらかじめ決められた動作を実行するだけの姿勢制御とは違い、安全性を伴う姿勢制御は「今の姿勢を維持すべきか、回避すべきか、停止すべきか」を毎フレーム判断し直す、確率的な再計画の連続です。センサーからの入力が増えるほど、この再計算のループも比例して重くなり、推論コストは掛け算的に膨れ上がっていきます。
センサー汚れによる平時の不確実性: カメラのレンズに付着した泥一つ、LiDARのわずかなノイズ一つで、ブラックボックス化されたAIが何をどう誤認識し、どのような暴走挙動を引き起こすか、事後的にすら誰にも説明(デバッグ)できません。原因不明のまま同型機すべてに未知の暴走リスクが潜在し続けます。
「時給2ドル」は、これらすべてをゼロと置いた上でようやく成立する数字に過ぎません。
2. 現場のリアリティと「人型」の自己矛盾
安全性を確保するためのセンサー武装は、さらに皮肉な自己矛盾を生みます。安全性を高めようとするほどコストは跳ね上がり、コストを抑えようとして安全対策を簡素化すれば、今度は人間の生活域に鉄の塊を野放しにするという、また別のリスクを抱え込むことになるのです。
「救出」という名の玉突き事故:時給2ドルという机上の空論が最も滑稽に響くのは、ロボットが現場で「停止」した瞬間です。100キロ近い鉄の塊が、通路の真ん中で予期せぬエラーを吐いて立ち往生したとき、一体誰がそれを救出するのでしょうか。後ろから来るロボットたちも次々と詰まり、生産ライン全体が停止する「ダウンタイム」の損失は、ロボット本体の価格など一瞬で吹き飛ばします。これを解決するために、「救出用の特殊機材」や「別の救出用AIロボット」、あるいは結局「待機する人間」を配置すれば、コストは際限なく膨れ上がります。「ゴミを撒くAIと、ゴミを拾うAI」の不毛なイタチごっこが、物理空間の巨大な鉄の塊によって繰り広げられるのです。この「救出・復旧コスト」という重力に、彼らの試算は一切触れていません。
シーケンス制御の忘却と、機械学習の無駄遣い:「でも、飲食店ではすでに配膳ロボットが走り回っているではないか。社会実装は可能だ」という反論が必ず出ます。しかし、あれはAIロボットではなく「少し賢くて巨大なルンバのような自動化機械(高度な自動化機械)」に過ぎません。平坦で段差がなく、お膳立てされたコントロール環境において、古くからある単純な条件分岐(if文)と超軽量チップで動いているだけの機械を、非構造化環境で自律判断し巨大な質量を振り回す「汎用AIヒューマノイド」と混同するのは、明白な認知バイアス、あるいは意図的な欺瞞です。さらに残酷な事実があります。もしこれらのリスクを抑え、保険料や推論コストを現実的なラインまで引き下げるなら、ロボットの稼働環境を「極めて限定されたクローズドな空間(安全柵の中の工場など)」に制限するしかありません。しかし、ここにも巨大な矛盾が待ち構えています。環境を限定し、作業を定型化できるのであれば、そもそも不確実で高価な「機械学習」など不要なのです。古くからある「シーケンス制御」による専用アームやAGV(無人搬送車)のほうが、圧倒的に安く、早く、そして確実に動きます。わざわざ莫大な電力を消費して確率論的に動くAIを導入するのは、「安いシーケンス制御で十分な場所に、高い機械学習を持ち込んでコストを爆発させている」だけの、経済的な不合理に他なりません。
「人型」である理由の終焉:クローズドな環境で、シーケンス制御の専用機に勝てません。この事実が意味するのは、「そもそも人型(ヒューマノイド)である利点など一つもない」という身も蓋もない結論です。重心が高く、バランス維持に無駄な電力を消費し、脆弱な関節を無数に持つ「ヒューマノイド」は、物理法則から見れば欠陥品に近い存在です。それでも彼らが人型にこだわるのは、それが「未来の汎用知性」をアピールし、市場から資金(NAVプレミアム)を引っ張るための「見栄えの良いアイコン」だからに過ぎません。
結局のところ、現行技術でヒューマノイドを地上の労働力として採算ラインに乗せることは「不可能」です。彼らが掘り続けている赤字は、労働代替のための投資ではなく、いつか来るかもしれないブレイクスルーに向けた「高価な実験データの収集費」に過ぎないのです。
3. 見落とされがちな構造:AIロボットは「消費者」にはなれない
もう一つ見落とされがちなのは、マクロ経済の循環構造への影響です。
人間の労働力を時給2ドルのロボットに100%代替させ、人件費を徹底的にコストカットすれば、短期的には企業の決算書は美しく見えるでしょう。しかし、その先にあるのは市場そのものの消滅です。
所得の消滅と市場の干上がり
ロボットに仕事を奪われ、給料をもらえなくなった元・労働者は、一体「何のお金」でそのロボットが作った製品やサービスを買うのでしょうか。 AIやロボットは、どれだけ賢く働いたとしても、自分で飯を食うことも、服を買うことも、家を建てることもありません。彼らは絶対に消費者にはなれないのです。
構造的なデフレの螺旋
供給側は24時間休まず稼働するため、製品やサービスは溢れかえります。しかし需要側(人間)の財布は痩せ細っている。需給のバランスが崩れれば製品の価値は下落し、どれだけ高性能なシステムを作っても買い手が少なければ、市場は内側から縮んでいきます。地上の定型業務をAIロボットで置き換えることは、経済の土台そのものを掘り崩すリスクをはらんでいるのです。
4. 金融の実態:NAVプレミアム型ファンドが乗っているのは「事業の実利」ではない
ロボット産業には現在、クローズドエンド型ファンドを通じて巨額の資金が流れ込んでいます。仕組みは単純です。ファンド自身の株価が、保有資産の純資産価値(NAV)よりも高く評価されている(プレミアムが付いている)状態を利用し、その株価で新株を発行して資金を調達し、その資金でさらに未公開のロボット企業株を買い増す。この結果、1株あたりのNAVが継続的に押し上げられていく、というサイクルです。
この手法自体は、ビットコイン投資の分野ですでに実践されており、財務上の増幅効果は現実に機能します。しかし、ここで重要なのは、この仕組みが増幅しているのは「ロボット事業そのものの収益力」ではなく、「市場がロボット産業に対して抱く期待の大きさ」だという点です。
プレミアムが発行し続けられる前提は、投資家がその企業(あるいは産業全体)の将来性を信じ続けることにあります。逆に言えば、1章・2章で見たような物理的コストの過小評価や、需要側の購買力低下といったファンダメンタルズ上の問題が表面化し、市場の期待が後退すれば、株価のプレミアムは縮小し、この資金調達サイクル自体が止まります。財務的な手法は、事業の実態が抱える構造的な弱さを覆い隠すことはできても、解消することはできません。
5. 想定される反論に、先に答えておく
ここまでの論理に対して、いくつかの反論が返ってくることは想定しています。先に整理しておきます。
「NAVプレミアム型ファンドは正当な資本配分だ」という反論について
トランスダイムやコンステレーション・ソフトウェアの買収モデルが数十年にわたって複利を生んできたのは、買収対象が「現実世界で確実にキャッシュを稼ぎ続ける地味な実業」だったからです。実利を生む装置を安く仕入れ、高い評価倍率の器に組み込むからこそ、複利が回る。
しかし今、ロボットファンドが組み入れようとしているのは、まだ利益を生んでいない、それどころか物理的な維持費で赤字を掘り続けるリスクを抱えた未公開企業です。プレミアム価格での新株発行が可能なのは、投資家が「このロボットはいずれ地上で実利を生む」と信じているからに過ぎません。その信念の裏付けとなるはずの地上ロボティクスの経済合理性が、1章・2章で見た通り成立しにくいとすれば、プレミアムは期待値の上にしか立っていないことになります。実利の裏付けを欠いたNAVプレミアムモデルは、財務上の見た目ほど強固な仕組みではない可能性があります。
「アクチュエーターの精密加工も、いずれ技術で解決するのでは」という反論について
半導体のコストが劇的に下がったのは、フォトリソグラフィという「複製」プロセスに乗っていたからです。1個目のコストは莫大でも、2個目以降はパターンを焼き付けるだけなので、量産するほど単価は指数関数的に下がります。
一方、1〜3ミクロン単位の精密機械加工は「複製」ではなく「削り出しと組み立て」です。素材を削り、公差を管理し、組み立てて検査する工程には、量が増えても物理的な手間そのものが比例して増え続けます。自動車部品や家電がある程度の量産効果を得られたのは、それらの部品がここまでの精度を要求されないからです。ミクロン単位の公差が必要な部品に限っては、「作る手間」そのものが数量と共にほぼ線形にしか減りません。これは技術の成熟度の問題ではなく、製造プロセスの原理そのものの違いです。何年待とうと、精密機械加工が半導体と同じコスト曲線に乗ることはありません。
そして、この「製造も難しく維持コストも高い超精密部品」こそが、地上での用途を拒みフロンティアへの追放を裏付ける最大の物理的根拠です。時給2ドルの労働力として倉庫の荷役や介護に消費するには重すぎるコストが、1機数千億円規模の火星探査や宇宙開拓においては誤差でしかなくなります。地上を拒む理由が、そのままフロンティアを必要とする理由に反転するのです。
「効率化は歴史的に実質購買力を維持してきたのでは(ラッダイト論法)」という反論について
トラクターが農作業員を代替したとき、ATMが窓口係を代替したとき、失われた仕事の一部は「保守・整備」という新しい職種に吸収されました。この歴史的事実を根拠に、「AIロボティクスも同様に、保全職という受け皿を生み、長期的には実質購買力を維持するのではないか」という反論が想定されます。
しかし、この反論は2つの点で今回のケースに当てはまりません。
第一に、雇用の吸収比率がまったく異なります。 トラクター1台の保守には、相応の整備士の人員が必要でした。displaced labor(代替される労働)に対するmaintenance labor(保守に必要な労働)の比率が、再雇用の受け皿として機能する程度に大きかったのです。しかし、AIロボティクスが代替するのは個々の農地や窓口ではなく、無数の現場に広がる定型労働そのものです。それに対し、その稼働を支える保守・監督要員はごく少数に集約されます。displaced laborとmaintenance laborの比率は、過去の自動化とは桁違いに非対称です。「保守の仕事に転職すればいい」という楽観論が成立するほどの絶対数が、そもそも存在しません。
第二に、たとえ保守職に吸収されたとしても、そこで得られる所得は別のルートで目減りします。 ロボットとそれを支えるAIモデルの稼働は、電力需要とデータセンターインフラへの負荷を通じて、電気代やインフラコストという形で社会全体に転嫁されます。つまり、雇用を維持できたとしても、生活コストの上昇という価格チャネルを通じて、実質的な購買力は別方向から侵食されるのです。
過去の自動化は、雇用の受け皿(保守職の吸収)と物価の安定という、2つの緩衝材を伴いながら進行しました。しかし今回は、雇用の受け皿が構造的に細く、かつ物価の緩衝材そのものが機能しない。雇用と価格、両方のチャネルから同時に締め付けられるという点が、過去の自動化との決定的な違いです。
その他の反論について
以下の論点は、それぞれ別稿で詳しく扱っています。あわせてお読みください。
AIの推論コストは今後下がっていくのでは、という反論について ↓
技術は発展途上であり断定は時期尚早では、という反論について ↓
フロンティアはコストが高すぎて条件が悪化するだけでは、という反論について ↓
結び:汎用知性の「本当の居場所」はどこか
ここまで淡々とファクトを並べると、「AIやロボット(人型汎用)には価値がないのか」と思われるかもしれません。
違います。価値がないのではなく、使い道(想像力)が絶望的に間違っているのです。
地球の内側の、すでに答えが決まっている凡庸な事務処理や人間の労働代替にこの最高峰の知性とハードウェアを浪費するから、コストの割に合わず、社会を疲弊させる「贅沢品」になってしまうのです。
現行のLLMや汎用AIロボティクスが、その莫大な維持コストを度外視してでも「必需品」となり、人類に非対称な飛躍のリターンを返せる唯一の正解。それは、「光速の壁(通信遅延)」によって人間の遠隔操作が絶対に不可能で、一秒先が予測不能な極限のサバイバル環境——すなわち宇宙開発、深海探査、ミクロのナノ世界、そして人間には知覚できない超高次元データ空間という「フロンティア」しかありません。
誤解のないように言えば、フロンティアに舞台を移したところで、精密加工の物理的制約や推論コストそのものが消えるわけではありません。むしろ未知の環境変数にさらされる分、コストは地上以上に嵩む可能性すらあります。しかし、そこで得られる発見(新薬の結晶構造、新しい物理法則、未知のエネルギー変換など)が生むリターンは、地上の定型業務の効率化とは桁が違います。コストが下がるから正当化されるのではなく、リターンの桁が変わることで、採算ラインの基準そのものが変わるのです。
地上の渋滞でノロノロと走り、ガソリンを撒き散らしてスーパーの駐車場に停めようとしているF1マシン(AIロボティクス)の姿は、あまりにも惜しい。
彼らが本来走るべきは、地球の内側のパイの奪い合いではなく、人類の領域を広げるためのサーキットです。
エンジンの咆哮に、今こそ耳を傾けるときです。
開拓者を、正しい場所へ。
共に、フロンティアへ。
