


https://wokwi.com/makers/zhangrelay
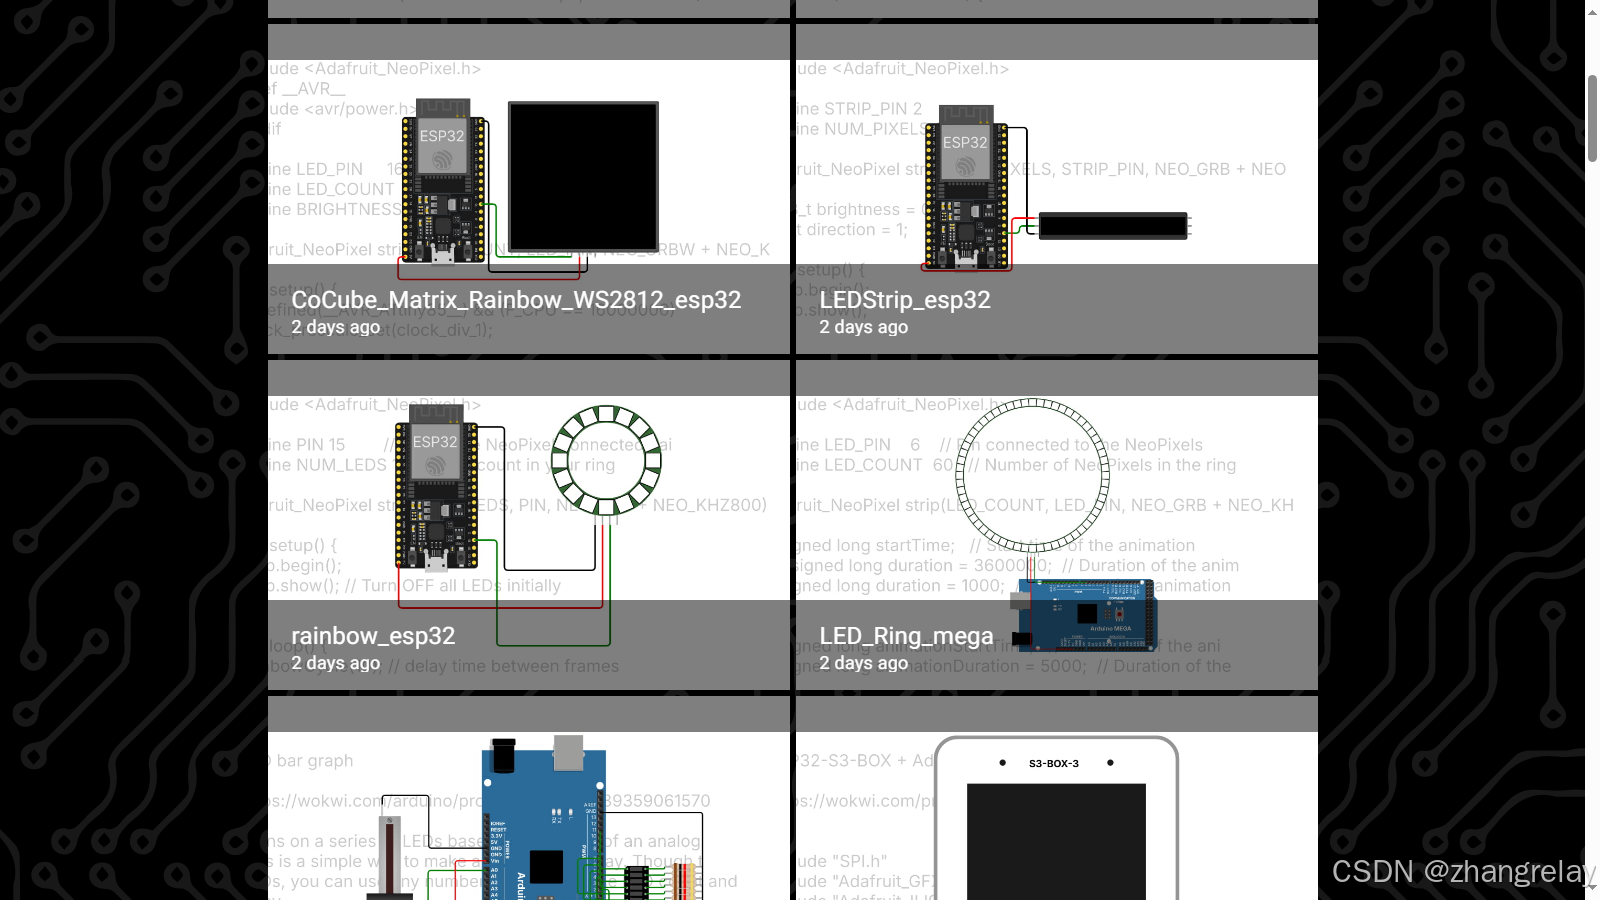
从Wokwi仿真平台入手学习Arduino MEGA和ESP32,是一条成本低、反馈快、且能直接对照真实代码进行验证的实践路径。下面结合你提供的Wokwi主页(zhangrelay)中的具体项目,整理一条从零开始的入门路线。
总体路径:理论—仿真—实物
课程采用的“理论—仿真—实践”三步走方式,在Wokwi上可以完整落地:先在Wokwi中打开对应项目,理解电路连接和代码逻辑;然后修改参数或元件,观察仿真结果的变化;最后将验证通过的代码烧录到真实开发板上。Wokwi支持Arduino MEGA和ESP32的在线仿真,无需购买硬件即可开始。
第一步:从MEGA入手,打好数字/模拟I/O基础
MEGA 2560拥有54个数字I/O口和16个模拟输入引脚,引脚资源充裕,适合初学者反复试错而不必担心引脚不够用。
你主页中适合作为第一个入门项目的是 blink_mega.ino(11个月前发布)。这是经典的“闪烁LED”程序,对应课程中定义的Arduino世界“Hello World”。在Wokwi中打开该项目,你会看到一块MEGA 2560和一颗LED,代码核心只有三行:
void setup() { pinMode(LED_BUILTIN, OUTPUT); }
void loop() { digitalWrite(LED_BUILTIN, HIGH); delay(1000);
             digitalWrite(LED_BUILTIN, LOW);  delay(1000); }
入门动作:把delay(1000)改成delay(200),观察LED闪烁频率变化。这一步的目的是建立“代码修改→仿真结果即时反馈”的直觉。
掌握闪烁后,进阶到 led_bar_pot_mega.ino。这个项目用电位器控制LED灯条的亮度,涉及模拟输入(ADC)和PWM输出的配合。这是电气工程中“电气量采集→信号处理→执行输出”最小闭环的仿真版本。你需要理解:电位器分压后的电压被MEGA的模拟引脚读取,analogRead()返回0–1023的数值,再通过analogWrite()映射为PWM占空比驱动LED。
电气工程关联点:电位器本质上是一个可变分压电路,analogRead的精度(10位ADC)决定了你能分辨的最小电压变化。如果你后续要做电压/电流采样,这里的ADC原理是共通的。
第二步:在MEGA上引入传感器和通信
当数字/模拟I/O的基本操作熟练后,主页中 DHTxx_Demo.ino 和 MQ2_Gas_mega 是两个很好的传感器入门项目。
DHTxx_Demo.ino(12个月前)读取温湿度传感器数据并通过串口输出。这里你会接触到库的引入(#include <DHT.h>)和串口通信(Serial.begin(9600) + Serial.println())。课程中将串口通信类比为“点对点的网络”,MEGA有多对硬件串口,可以在diagram.json中配置串口监视器连接到不同的串口端口,这是MEGA相比UNO的一个显著优势。
MQ2_Gas_mega(10个月前)则涉及模拟传感器的使用。MQ2气体传感器输出模拟电压,MEGA读取后换算为气体浓度。这个项目的意义在于让你体验“传感器标定”的概念——仿真中的读数与实际物理量之间的映射关系需要根据传感器手册来确定。
入门动作:在DHTxx_Demo.ino中修改Serial.begin的波特率,观察串口监视器是否还能正确显示数据。这能帮你理解波特率匹配在串口通信中的必要性。
第三步:转向ESP32,进入WiFi与IoT领域
ESP32与MEGA的关键区别在于内置WiFi和蓝牙,这使得它天然适合物联网项目。你主页中最近两天集中发布了一批ESP32项目,说明ESP32是当前实践的重点。
从 rainbow_esp32 或 LEDStrip_esp32 入手。这两个项目控制WS2812可寻址LED灯带,代码核心是Adafruit_NeoPixel库或FastLED库的使用。相比MEGA上简单的LED闪烁,WS2812的控制涉及单总线时序协议——每个LED接收24位数据(8位绿+8位红+8位蓝),数据以特定时序逐级传递。在Wokwi中,你可以直观看到灯带颜色变化与代码中pixels.setPixelColor()调用的对应关系。
进阶到 Super_WS2812_esp32 和 Matrix_Rainbow_WS2812_esp32(均为2天前发布)。后者使用WS2812矩阵,代码复杂度更高,涉及二维坐标到一维索引的映射。这一步的目标是理解数据帧的构造——你要生成一个完整的颜色矩阵,然后一次性推送到灯带。
WiFi实践的入门项目:搜索结果中有一个标准的ESP32温度监测IoT项目,使用ESP32连接WiFi,将DHT22传感器数据通过MQTT协议发送到服务器。Wokwi中ESP32可以连接到Wokwi-GUEST网络,实现真实的WiFi仿真。你主页中的BOX_3_esp32(约1个月前)可能涉及类似的数据上报或显示逻辑,可以作为参考。
入门动作:在rainbow_esp32中修改pixels.setBrightness()的值,观察亮度变化;然后尝试把颜色从彩虹渐变改为单色呼吸效果,即用sin()函数生成周期性的亮度值。
第四步:电机控制——电气工程的实践落点
你主页中有多个电机控制项目,集中在10–11个月前发布:
stepper-mega-a4988.ino:基础步进电机驱动stepper-mega-a4988-pro.ino:带专业控制逻辑的版本stepper-mega-a4988-serial.ino:通过串口指令控制步进电机
A4988是常用的步进电机驱动模块,核心控制信号是STEP脉冲和DIR方向电平。在Wokwi中,你可以仿真步进电机的旋转角度与脉冲数的对应关系。串口版本则展示了如何通过上位机发送指令(如“旋转90度”)来控制电机,这直接对应课程中“电气系统与上层平台集成”的要求。
伺服控制方面,ServoOverdonetest.ino(12个月前)使用MEGA的PWM引脚驱动舵机。舵机控制信号是周期20ms、脉宽0.5–2.5ms的PWM波,脉宽决定角度。Wokwi中的舵机会根据PWM信号实时转动,你可以直观看到脉宽与角度的线性关系。
电气工程关联点:步进电机的脉冲频率决定了转速,脉冲总数决定了角位移;舵机的脉宽决定了角度。这两个参数化控制逻辑是电气传动控制的基础。
推荐入门顺序
| 阶段 | 推荐项目 | 核心学习点 |
|---|---|---|
| 1 | blink_mega.ino | 数字输出、delay() |
| 2 | led_bar_pot_mega.ino | ADC模拟输入、PWM输出 |
| 3 | DHTxx_Demo.ino | 库使用、串口通信 |
| 4 | MQ2_Gas_mega | 模拟传感器标定 |
| 5 | rainbow_esp32 | ESP32基础、单总线协议 |
| 6 | Super_WS2812_esp32 | 数据帧构造、复杂时序 |
| 7 | ESP32 WiFi + MQTT项目 | 网络通信、IoT数据上报 |
| 8 | stepper-mega-a4988-serial.ino | 电机控制、串口指令协议 |
每个项目都先“看”(打开仿真,观察运行结果),再“改”(修改参数或逻辑,看变化),最后“造”(从零新建项目,凭记忆复现核心逻辑)。Wokwi的即时反馈让你可以在几分钟内完成一轮“假设—验证”循环,这是实物实验难以做到的效率。
空洞的回复
概念
Arduino 是一个开源电子原型平台,由硬件和软件两部分组成。硬件是多种型号的可编程微控制器开发板(如 Uno、Nano、Mega 等),软件是 Arduino IDE。用户通过编写程序,让开发板读取传感器、控制外设,实现电子制作与互动控制。
特色
- 开源:硬件设计、软件、库和社区资源大多开放。
- 易用:编程语言基于 C/C++ 简化而来,封装底层寄存器操作。
- 跨平台:Arduino IDE 支持 Windows、macOS、Linux。
- 生态丰富:有大量官方/第三方库、扩展板和传感器模块。
- 社区驱动:教程、示例、论坛和项目资源非常多。
作用
- 作为控制核心,读取传感器信号,控制电机、灯、显示屏、继电器等执行器。
- 快速制作互动装置、机器人、自动化控制、物联网原型。
- 用于电子教学、创客开发、艺术装置和产品验证。
- 帮助非电子专业人员也能实现硬件控制想法。
优势
- 门槛低:不需要深入掌握单片机底层知识即可上手。
- 成本低:开发板和模块价格相对便宜,型号选择多。
- 开发快:适合快速原型验证,缩短从想法到实物的周期。
- 扩展强:可通过扩展板、模块和库方便增加功能。
- 资源多:遇到问题容易找到教程、代码和社区支持。
- 开源可定制:适合 DIY、教学、小批量项目及二次开发。
如何避免空洞的回复?
根据你提供的CSDN博客文章链接及相关课程资料,以下结合《机器人控制器编程》等课程的具体内容,重新梳理Arduino的概念、特色、作用与优势。
概念
在该课程体系中,Arduino被定位为机器人控制器的入门级硬件平台,具体以Arduino[ESP32]为核心教学载体。课程将其概念拆解为三个层次:第一,它是机器人控制器的基本形态,承担感知与控制的物理接口角色;第二,它是一款开源IoT设备,课程聚焦于讲解C语言编程及其与ROS的接口方式;第三,它是嵌入式系统的学习载体,课程通过Arduino[ESP32]的IDE安装、基本函数、硬件资源调用,建立从软件到硬件的完整认知。
特色
课程所强调的Arduino特色集中在跨平台性与多语言支持上。跨平台指Arduino IDE同时支持Windows、Mac OS X和Linux三大主流操作系统,课程将这一特性与ROS2、Webots等工具并列,视为“主流并广泛使用的工具”的共性标志。多语言支持体现在课程明确指出Arduino至少支持C++、Python、Java三种语言进行程序编写,并可通过Johnny-Five等框架实现JavaScript控制,也可通过Scratch实现框图化编程。此外,课程强调其多维度信息传输能力,串口通信被类比为“点对点的网络”,使Arduino能与其他单片机或支持串口通信的设备交互信息。
作用
在课程框架下,Arduino的作用被具体化为机器人控制器的硬件资源调用与模块化系统集成两大方向。硬件资源调用方面,课程要求掌握数字I/O口、模拟I/O口、PWM、串口通讯和中断的使用,这些是Arduino本身具备的基础功能,课程按“数字IO先讲、模拟IO后讲”的顺序推进。模块化集成方面,课程设计了从传感器模块(红外避障、温湿度、烟雾、火焰、人体红外感应、超声波)到电机控制模块(直流电机、步进电机、Dynamixel数字舵机),再到显示模块与无线模块的完整教学链路,最终指向机器人综合设计。此外,课程将Arduino的作用延伸至与ROS的通信集成,涵盖串口、蓝牙和WiFi等多种方式,使其成为机器人系统中连接底层硬件与上层软件的中间节点。
优势
课程从学习门槛和教学适配性两个维度阐述了Arduino的优势。学习门槛方面,Arduino语言基于Wiring语言开发,是对AVR-GCC库的二次封装,不需要太多的单片机基础和编程基础,简单学习后即可快速进行开发。教学适配性方面,课程将Arduino定位为适配项目驱动教学与案例实操的平台,通过Wokwi仿真、Proteus 8联合仿真、Fritzing硬件设计等工具链,实现“理论讲解—仿真验证—实物调试”的闭环。课程还设计了从LED灯控制、传感器模块实践到直流电机、步进电机、舵机控制,直至手机控制传感器和机器人综合设计的八级递进实践体系,使Arduino成为衔接C语言编程基础与机器人系统集成能力培养的桥梁。
虽然未能直接访问到《Arduino-MEGA-ESP单片机理论课笔记01-入门-2026》这篇特定博客,但结合同系列课程的多份教案、实践指导书和总结材料,可以梳理出该课程体系下对Arduino的具体定位与教学要点。
概念:作为机器人控制器的入门级开源IoT设备
在该课程体系中,Arduino被清晰地定位为机器人控制器的入门级硬件平台,其核心教学载体是Arduino[ESP32]。课程将Arduino的概念置于“机器人控制器编程”的框架下进行拆解:首先,它是嵌入式系统的学习载体,课程通过IDE安装、基本函数和硬件资源调用,建立从软件到硬件的完整认知;其次,它是开源IoT设备,课程本身聚焦于讲解C语言编程和ROS(机器人操作系统)接口;最后,它是机器人控制器的基本形态,承担感知与控制的物理接口角色,课程内容紧密融合物联网与机器人工程。
特色:跨平台、多语言与仿真驱动的实践闭环
课程所强调的Arduino特色体现在三个具体维度:
跨平台与多语言支持。Arduino IDE同时支持Windows、Mac OS X和Linux,课程将其与ROS2、Webots等工具并列为“主流并广泛使用的工具”。在编程语言上,课程指出目前主流的编程语言都可以实现对Arduino直接或间接的代码调试,包括C++、Python、Java,甚至可以通过Scratch进行框图化编程。
仿真与实物结合的教学路径。课程明确采用“理论—仿真—实践”三步走的系统思考与学习方式:理论对应课本知识点,仿真通过Proteus 8等工具进行编程训练和验证,实践则在实验箱上实现。课程重点讲解Proteus 8 + Arduino的联合仿真方案,同时引入Wokwi在线仿真器作为补充。
硬件资源的模块化调用。课程按“数字IO先讲、模拟IO后讲”的顺序推进,要求掌握数字I/O口、模拟I/O口、PWM、串口通讯和中断的使用。串口通信被类比为“点对点的网络”,使Arduino能够与其他单片机或支持串口通信的设备交互信息。
作用:从硬件资源调用到ROS系统集成
在课程框架下,Arduino的作用被具体化为三个递进层次:
基础硬件控制。课程设计了从流水灯设计、报警产生器等数字口应用案例入手的实验,要求学生掌握I/O的基本输入输出功能和程序调试技巧。后续逐步加入传感器模块(红外避障、温湿度、超声波等)、电机控制模块(直流电机、步进电机、Dynamixel数字舵机)和显示模块的教学链路。
与ROS的通信集成。课程将Arduino的作用延伸至与ROS的通信,涵盖串口、蓝牙和WiFi等多种方式。具体教学中,学生需要掌握通过ros2arduino库实现发布订阅的代码编写,例如让Arduino发布消息到ros2_chatter主题,同时订阅ros2_led主题来控制LED灯。
机器人综合设计。课程的最终指向是机器人综合设计,要求学生综合运用Arduino[ESP32]单片机编程技术和机器人相关硬件单元,设计具有特殊功能的机器人。课程还补充了ESP8266、ESP32等WiFi单双核单片机以及操作系统概念,使Arduino成为连接底层硬件与上层系统的中间节点。
优势:低门槛与教学适配性的统一
课程从学习门槛和教学适配性两个维度阐述了Arduino的优势:
学习门槛低。Arduino语言建立在C/C++基础之上,将AVR单片机相关参数设置函数化,不需要太多的单片机基础和编程基础,简单学习后即可快速开发。“闪烁LED”被课程定义为Arduino世界的“Hello World”程序,作为初学者的第一个实践项目。
教学适配性强。课程将Arduino定位为适配项目驱动教学的平台,设计了从8个小实践+1个综合实践的递进体系。平时成绩由8个实践项目占60%、综合实践项目占20%评定,期末考试采用“笔试+实践操作”方式,实践操作题占50分,并要求学生在课余完成一个具有一定功能的大作业。这种考核结构使Arduino成为衔接C语言编程基础与机器人系统集成能力培养的桥梁。
结合电气工程及其自动化专业的具体课程内容,Arduino在此专业中的定位、特色、作用与优势可从以下四个维度展开。
概念:电气工程中的嵌入式控制器与测量平台
在电气工程课程体系中,Arduino被定位为嵌入式控制器与电气量测量平台的双重角色。一方面,它是控制系统的核心,承担电机驱动、继电器切换、电力电子器件触发等底层控制任务;另一方面,它是数据采集的终端,通过模拟/数字接口读取电压、电流、功率等电气参数,实现电气量的实时监测与处理。课程将其与电力系统自动化、继电保护、电机控制等专业方向紧密结合,使学生通过Arduino建立“强电控制”与“弱电信号处理”之间的桥梁认知。
特色:面向电气工程的接口资源与仿真体系
Arduino在电气工程教学中的特色体现在电气专用接口资源与多层级仿真体系两方面。接口资源上,课程重点讲授ADC模数转换用于电压电流采样、PWM用于电机调速与功率调节、外部中断用于电气设备紧急保护等电气控制核心功能。仿真体系上,课程构建了Tinkercad(入门电路仿真)、Wokwi(定时器与显示模块联合仿真)和Proteus 8(电气控制综合仿真)三级平台,覆盖从基础电气量测量到复杂电气系统联调的全流程验证。
作用:电气测量、保护与控制的工程实践
Arduino在电气工程中的具体作用表现为三个递进层面。
电气量的采集与测量。课程要求学生利用Arduino的模拟输入通道,配合电压分压电路和ACS712电流传感器,实现电压、电流、功率等电气参数的基础测量。在进阶实验中,Arduino与LabVIEW联合搭建电磁感应定量测量平台,通过多通道模拟口采集线圈感应电动势,定量验证法拉第电磁感应定律。
电气保护与自动化控制。课程将中断技术应用于“电气设备紧急保护”场景,要求掌握包含优先级的外部中断编程,实现过流、过压等异常状态的快速响应。定时器模块则被用于“电机定时启停”和“PWM基础”,实现电气设备的时序控制。学生在实验中设计基于Arduino的过流保护继电器,实现反时限与定时限两种保护特性。
电气系统与上层平台的集成。课程涵盖Arduino与PLC、变频器的基础串行通信,适配电气工程及其自动化专业对工业控制设备联调能力的需求。在新能源方向,课程设计了光伏智能照明系统项目,要求学生搭建包含光伏电池、充电电路和锂电池的供电模块,实现环境光照检测与LED自动控制。
优势:降低电气控制系统的开发与学习门槛
在电气工程专业语境下,Arduino的优势集中体现在知识衔接与验证效率两个层面。知识衔接上,传统电气工程课程偏重强电理论,学生难以将电路分析、电机学等知识转化为可运行的实物系统;Arduino以“不需要太多单片机基础”的低门槛特性,使学生能够快速将电气元件(继电器、传感器、电机驱动器)与控制器连接并编程,完成从理论到装置的闭环。验证效率上,Arduino的模块化扩展特性使电气工程中的传感器模块、电机驱动模块、通信模块可以快速组合,课程中的八级递进实践体系(从流水灯、报警器到电机控制、综合设计)均依托这一特性实现。这种“搭积木”式的开发方式,使学生在有限课时内能够完成从单一电气元件测试到综合电气控制系统设计的完整训练。


 扫一扫


 122

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


