フィジカルAIニュース(2026/9/24号)

更新日:2026/9/24
エグゼクティブサマリー
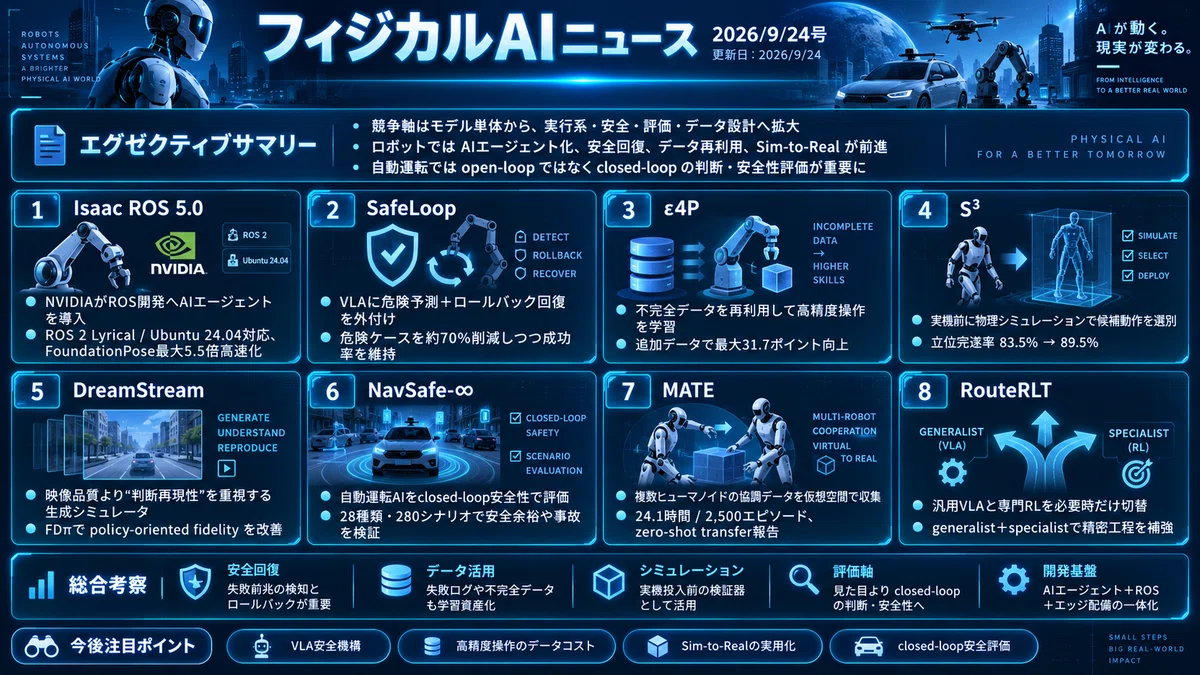
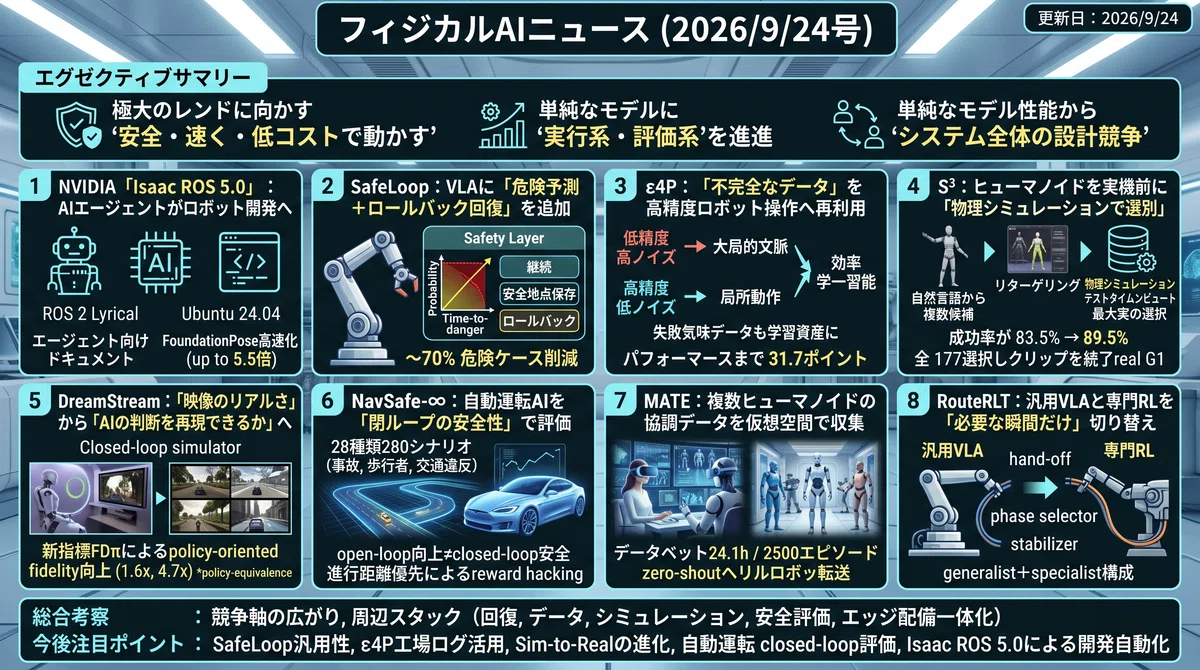
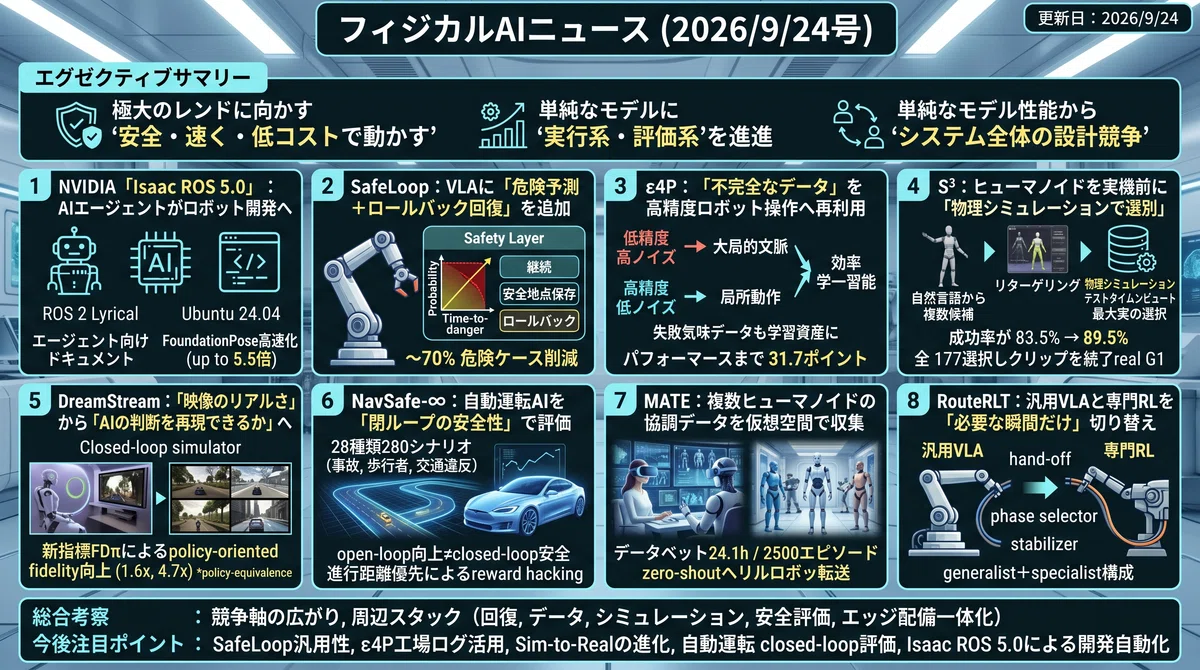
2026/9/23のフィジカルAIニュースは、単純なモデル性能競争よりも「実世界で安全に、速く、低コストで動かす」ための実行系・評価系の進展が目立ちました。NVIDIAはIsaac ROS 5.0でAIエージェントをロボット開発へ組み込み、研究側ではSafeLoopがVLAの危険予測とロールバック回復、ε4Pが不完全データの再利用、S³が物理シミュレーションによる実機投入前の候補選別を提示しました。自動運転ではDreamStreamとNavSafe-∞が、見た目やopen-loop精度ではなく、閉ループでの判断・安全性を評価軸へ移しています。MATEとRouteRLTも、協調データ収集や専門方策への切替を通じて、フィジカルAIがモデル単体からシステム全体の設計競争へ進んでいることを示しています。
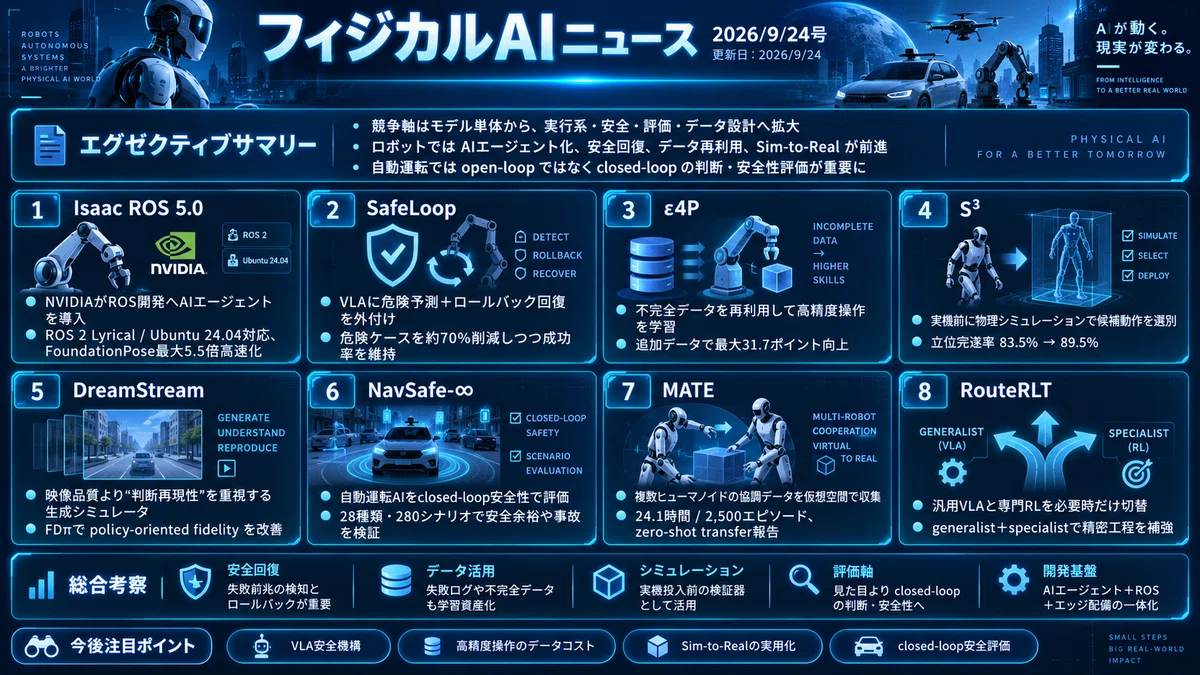
※作成した記事内容をGammaに入力しスライド自動作成させました。スライドの方が見やすいようでしたらこちらをご覧くださいませ。
1️⃣ NVIDIA「Isaac ROS 5.0」:AIエージェントがロボット開発へ
📎 出典:NVIDIA公式ブログ
NVIDIAはROSCon Torontoで「Isaac ROS 5.0」を公開しました。ROS 2 LyricalとUbuntu 24.04に対応し、ロボット開発をAIエージェントから扱いやすくするスキルとエージェント向けドキュメントを追加しています。FoundationStereoのカメラ適応やpick-and-placeの再利用ワークフローも用意され、FoundationPoseは物体の姿勢推定・追跡を最大5.5倍高速化すると同社は説明しています。Jetson Orin NanoからJetson Thorまで展開でき、研究用コードから実機の知覚・操作へつなぐROS基盤が「人だけが書くソフトウェア」から「人とAIエージェントが共同で構築する開発環境」へ進んだ点が注目されます。
2️⃣ SafeLoop:VLAに「危険予測+ロールバック回復」を外付け
📎 出典:arXiv:2609.26313
SafeLoopは、既存のVLAモデル自体を再学習せず、外付けの安全層として危険予測とロールバック回復を追加する手法です。視覚と自己受容感覚から、衝突や物体落下などの発生確率と危険までの時間を予測し、「継続」「安全地点の保存」「関節空間での後退」を選択します。24のLIBEROタスクと3種類の実機タスクで評価され、著者らは危険ケースを約70%削減しながらタスク成功率と基盤方策の制御率を維持したと報告しています。VLAの性能だけでなく、失敗の前兆を検知して安全地点へ戻るランタイム回復層を独立実装する考え方は、実運用の安全設計に直結します。
3️⃣ ε4P:「不完全なデータ」を高精度ロボット操作へ再利用
📎 出典:arXiv:2609.26672
「Imperfection for Precision」は、高精度なロボット操作に必要な教師データの収集コストを、不完全データの再利用で下げる手法ε4Pを提案しています。対象タスクの低精度データはflow-matchingの高ノイズ側で大局的文脈の学習に使い、別タスクの高精度データは低ノイズ側で局所的な動作精度の獲得に利用します。サブミリ級を含む実機タスクでは、追加した不完全データにより性能が最大31.7ポイント向上し、同量のタスク専用高品質データを置き換えても平均低下は4.2ポイントだったと報告されています。失敗気味のログや他工程データを「捨てない」学習設計として重要です。
4️⃣ S³:ヒューマノイドを実機で動かす前に「物理シミュレーションで選別」
📎 出典:arXiv:2609.26420
S³(Sample–Simulate–Select)は、自然言語から複数の人間モーション候補を生成し、Unitree G1へリターゲットした後、実際の追従コントローラーを物理シミュレーション内で動かして最も実行可能な候補を選ぶ手法です。200プロンプト・8候補の評価では立位完遂率が83.5%から89.5%へ向上し、実機投入条件を満たす候補も33件から85件へ増加しました。さらに選別された177クリップを実機G1で実行し、すべて立位で完遂したと報告しています。モデルを再学習するのではなく、実機投入前の物理検証へtest-time computeを使う発想が特徴です。
5️⃣ DreamStream:「映像のリアルさ」から「AIの判断を再現できるか」へ
📎 出典:arXiv:2609.26792
DreamStreamは、生成シミュレータを「映像がどれだけ本物らしいか」ではなく、「実際のE2E自動運転方策が現実と同じ判断材料を得られるか」で評価するclosed-loop simulatorです。公開E2E方策のscene-context featureを使う新指標FDπを導入し、従来の最良closed-loop simulatorに対してpolicy-oriented fidelityをnuScenesで1.6倍、NAVSIMで4.7倍改善したと著者らは報告しています。さらに敵対的な他車挙動や天候変化を含むNavhard-CLを構築しました。生成映像の画質競争から、方策の判断を保てる「policy-equivalence」重視へ評価軸を移した点が重要です。
6️⃣ NavSafe-∞:自動運転AIを「閉ループの安全性」で評価
📎 出典:arXiv:2609.26618
NavSafe-∞は、E2E自動運転を写真品質の高い環境で閉ループ評価する安全ベンチマークです。交通事故、歩行者など脆弱な道路利用者との衝突、交通違反、交通インシデントを含む28種類・280シナリオを構成し、20種類のE2E方策を比較しています。著者らは、open-loopでの性能向上がclosed-loopの安全性へ安定して移らないことを確認し、open-loop RLの微調整では進行距離を稼ぐため安全余裕を犠牲にするreward hackingが、閉ループのフィードバックによって増幅される例も報告しました。自動運転AIを「一発の予測精度」だけで評価する限界を明確に示しています。
7️⃣ MATE:複数ヒューマノイドの協調データを仮想空間で大量収集
📎 出典:arXiv:2609.26520
MATEは、複数の遠隔オペレーターが同一の物理シミュレーション内で複数ヒューマノイドを同時操作し、協調行動データを収集するための仮想テレオペ基盤です。24.1時間、2,500の共同エピソード、5種類の長時間タスクからなるデータセットを構築し、物体の受け渡し、リレー配送、環境操作、協調搬送などを収録しています。著者らは、代表的な模倣学習・VLA方策で評価し、仮想デモだけから学習した方策を実ヒューマノイドへ追加の実世界微調整なしでzero-shot transferできたと報告しています。複数ロボット協調のデータ不足を仮想空間で拡張する試みとして注目されます。
8️⃣ RouteRLT:汎用VLAと専門RLを「必要な瞬間だけ」切り替え
📎 出典:arXiv:2609.26467
RouteRLTは、汎用VLAを全面的にRLで置き換えるのではなく、コネクタ挿入やケーブル操作など精密さが必要な局面だけ、単一タスク向けRL specialistへ制御を切り替えるルーティング方式です。phase selectorが現在の局面に応じて制御主体を選び、stabilizerとaction-boundary managerが頻繁な切替や行動チャンク間の不整合を抑えます。LIBEROに加え、実機のケーブル把持とポート挿入でpickup specialistとinsertion specialistへの自動handoffを検証しました。汎用VLAの回復能力を残しつつ、精密工程だけ専門方策で補強する「generalist+specialist」構成が製造現場向けに示されています。
総合考察
2026/9/23のトピックから見えた特長は、フィジカルAIの競争軸が「より大きく高性能な基盤モデル」だけではなく、実機へ接続する周辺スタックへ広がっている点が見えました。SafeLoopは危険を予測して安全地点へ戻る回復機構、RouteRLTは精密工程だけを専門方策へ渡す制御分業、S³は物理シミュレーションを実機投入前の検証器として使う設計を提示しました。一方、ε4PとMATEは高価な実世界データをどう増やすかというデータ供給側の課題に取り組んでいます。さらにDreamStreamとNavSafe-∞は、見た目やopen-loopの点数ではなく、閉ループでの判断と安全性を測る方向を強めています。Isaac ROS 5.0まで含めると、今後の差別化はモデル精度だけでなく、データ収集、実行速度、失敗回復、シミュレーション検証、安全評価、エッジ配備を一体化できるかに移っていくと考えられます。
今後注目ポイント
VLAの安全機構では、SafeLoop型のロールバックが異なるロボットや長時間連続運転でも機能するかが重要です。現在の約70%という危険削減率は指定された実験条件での著者報告であり、安全認証そのものではありません。
高精度操作のデータコストでは、ε4Pの不完全データ再利用が異なる工程・ロボット形態でも再現できれば、工場で蓄積される失敗ログ自体が学習資産になる可能性があります。
ヒューマノイドのSim-to-Realでは、S³のように候補生成と物理検証を組み合わせ、危険な実機試行をどこまでシミュレーションへ移せるかが焦点です。
自動運転の評価では、DreamStreamとNavSafe-∞が示したように、open-loop指標や映像品質だけでなく、閉ループ時の失敗回復や安全余裕を評価する仕組みが重要になります。
開発基盤では、Isaac ROS 5.0によってAIエージェントがROS開発へ本格的に入るため、コード生成だけでなく、センサー調整、知覚モデル適応、シミュレーション、実機展開まで自動化範囲が広がるかが注目されます。