フィジカルAIニュース(2026/9/8号)

更新日:2026/9/8
エグゼクティブサマリー
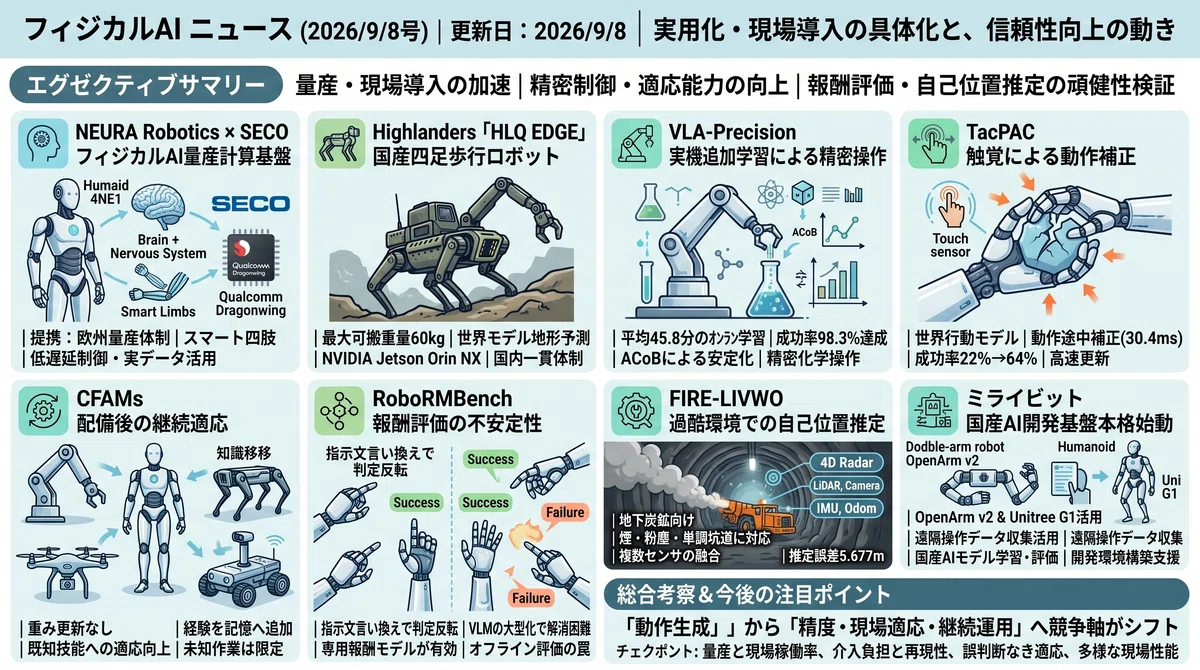
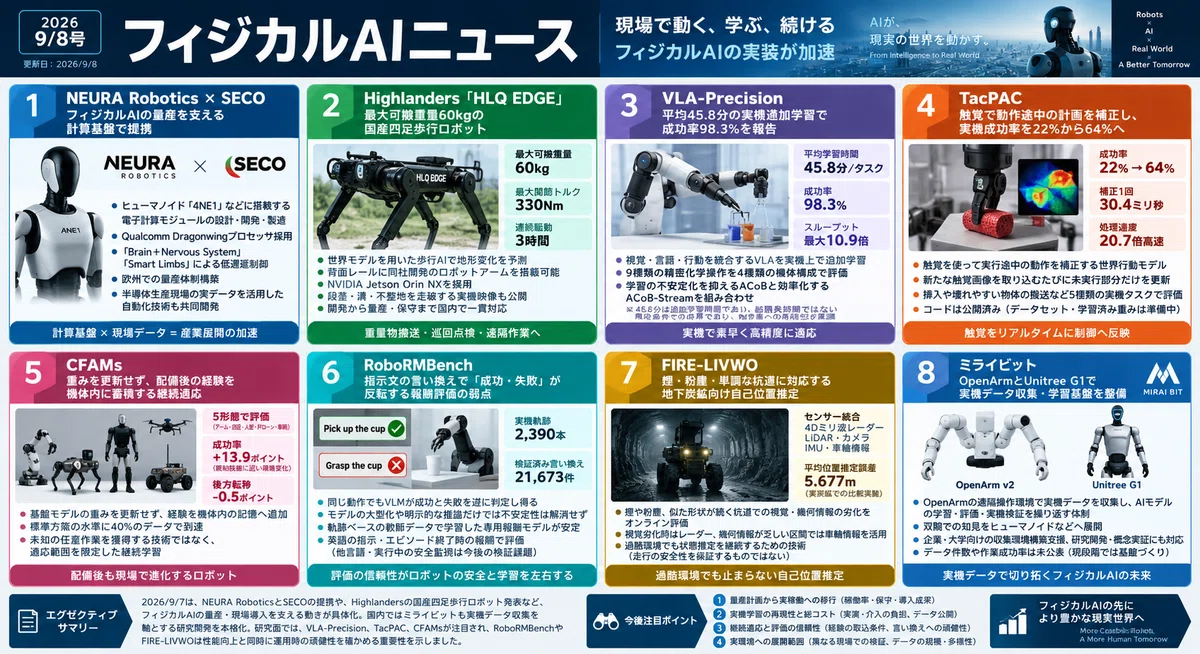
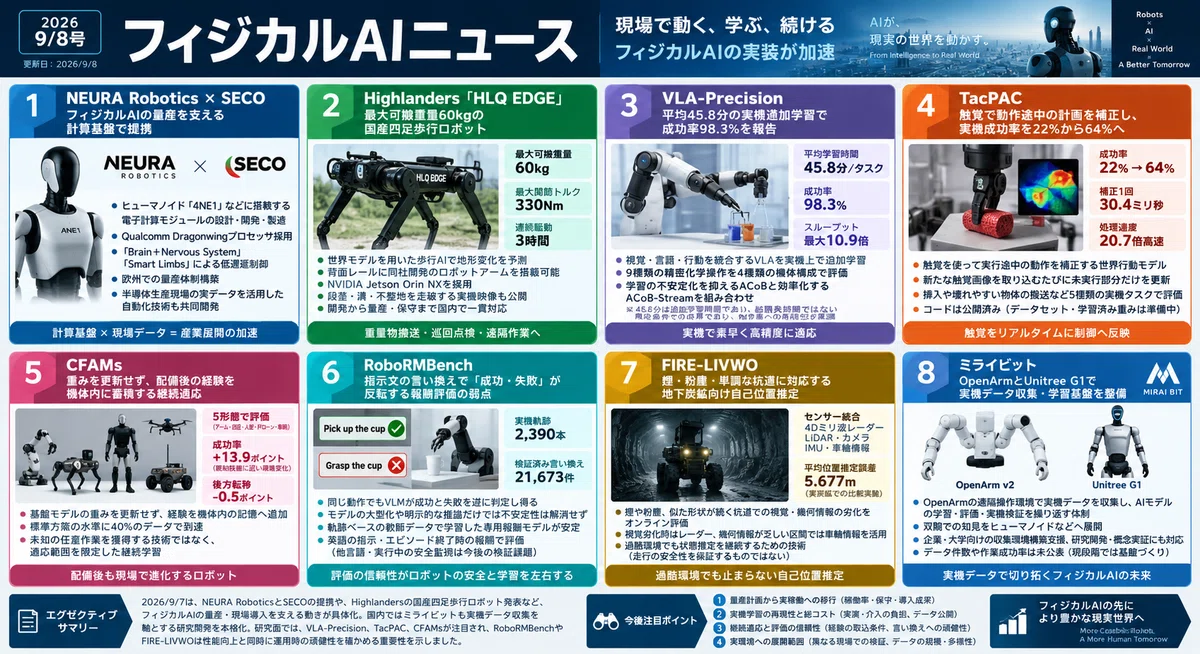
2026/9/7は、NEURA RoboticsとSECOの提携や、Highlandersの国産四足歩行ロボット発表など、フィジカルAIの量産・現場導入を支える動きが具体化しました。国内ではミライビットも実機データ収集を軸とする研究開発を本格化しています。研究面では、VLA-Precisionの実機追加学習、TacPACの触覚補正、CFAMsの配備後適応が注目されます。一方、RoboRMBenchによる報酬評価の信頼性検証や、FIRE-LIVWOの過酷環境向け自己位置推定は、性能向上と同時に運用時の頑健性を確かめる重要性を示しています。
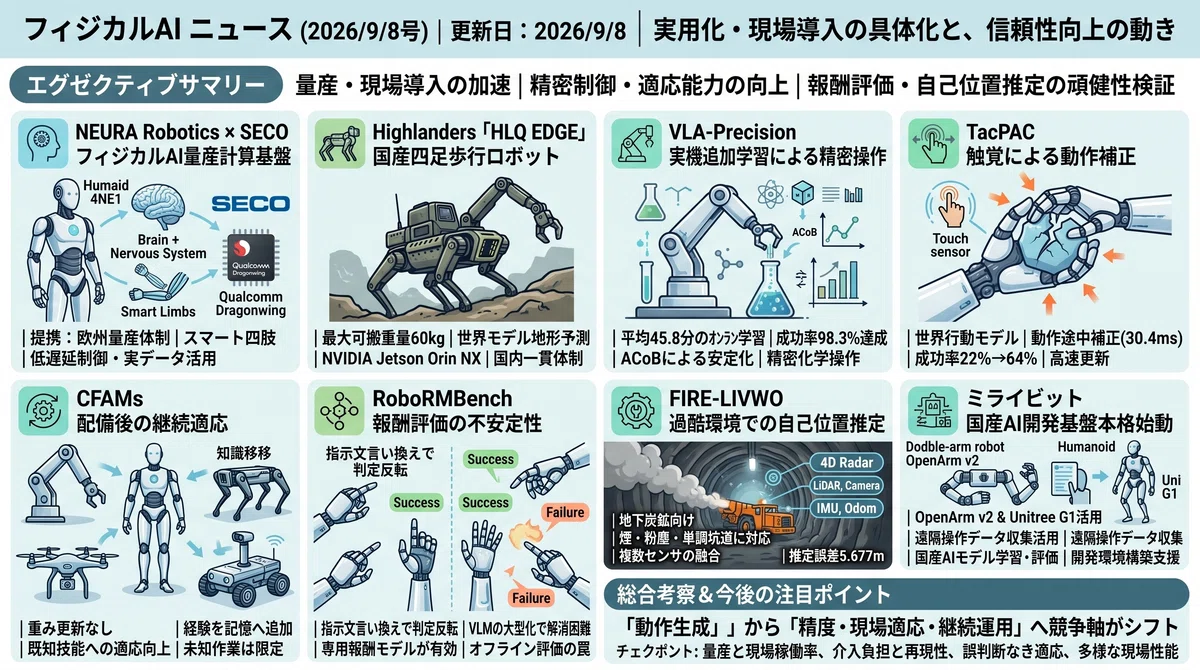
※作成した記事内容をGammaに入力しスライド自動作成させました。スライドの方が見やすいようでしたらこちらをご覧くださいませ。
1️⃣ NEURA Robotics × SECO:フィジカルAIの量産を支える計算基盤で提携
📎 出典:NEURA Robotics公式発表
NEURA RoboticsとSECOが9月7日、フィジカルAIの産業化に向けた戦略提携を発表しました。SECOはヒューマノイド「4NE1」などに搭載する電子計算モジュールの設計・開発・製造を担い、Qualcomm Dragonwingプロセッサを採用します。関節やセンサーの近くへ演算を分散する「Brain+Nervous System」と「Smart Limbs」を基盤に、低遅延制御と欧州での量産体制構築を目指します。半導体・電子機器の生産現場で収集する実データを使った自動化技術も共同開発する計画です。計算基盤の製造と現場データの活用を結び付け、ロボットの産業展開を支える取り組みです。
2️⃣ Highlanders「HLQ EDGE」:最大可搬重量60kgの国産四足歩行ロボット
📎 出典:Highlanders / PR TIMES
Highlandersが9月7日、国産四足歩行ロボット「HLQ EDGE」を発表しました。公表仕様は最大可搬重量60kg、最大関節トルク330Nm、連続駆動3時間で、背面レールには同社開発のロボットアームを搭載できます。世界モデルを用いた歩行AIが地形変化を予測し、接地位置と全身姿勢を調整すると説明しています。機体内処理にはNVIDIA Jetson Orin NXを採用し、段差や溝、不整地を走破する実機映像も公開しました。機体・歩行AI・アームの開発から量産、保守まで国内で担う体制を整え、重量物搬送、巡回点検、遠隔作業への導入を見据えて量産と現場実証を進める方針です。
3️⃣ VLA-Precision:平均45.8分の実機追加学習で成功率98.3%を報告
📎 出典:arXiv:2609.04355 / プロジェクトページ
中国科学技術大学などの研究チームが、視覚・言語・行動を統合するVLAを実機上で追加学習する「VLA-Precision」を発表しました。9種類の精密化学操作を4種類の機体構成で評価し、平均45.8分/タスクのオンライン学習後に成功率98.3%を報告しています。学習の不安定化を抑えるACoBと処理を効率化するACoB-Streamを組み合わせ、スループットなどを最大10.9倍に改善したとしています。ただし、事前学習や初期実演を含む総開発時間が45.8分という意味ではありません。限定された実験条件での成果であり、他の作業への再現性が次の検証点になります。
4️⃣ TacPAC:触覚で動作途中の計画を補正し、実機成功率を22%から64%へ
📎 出典:arXiv:2609.05266 / GitHub
9月7日付のarXiv新着に、触覚を使って実行途中の動作を補正する世界行動モデル「TacPAC」が登場しました。予測した接触状態と動作計画を保持し、新たな触覚画像を取り込むたびに未実行部分だけを更新します。挿入や壊れやすい物体の搬送など5種類の実機タスクで、平均成功率は視覚のみの基盤モデルの22%から64%へ向上したと報告しています。補正1回は30.4ミリ秒で、動作列全体の再生成より20.7倍高速です。コードは公開されていますが、データセットと学習済み重みは公開準備中です。触覚を次の計画生成まで待たずに制御へ反映する設計が特徴です。
5️⃣ CFAMs:重みを更新せず、配備後の経験を機体内に蓄積する継続適応
📎 出典:arXiv:2609.04552 / 論文全文
9月7日付のarXiv新着で公開された「CFAMs」は、配備後のロボットが基盤モデルの重みを更新せず、検証済みの経験を機体内の記憶へ追加する方式です。アーム、四足、人型、ドローン、不整地車両の5形態を評価し、標準方策が事前学習用データ全量で到達する水準に、その40%のデータで達したと報告しています。既知技能に近い環境変化への適応では成功率が13.9ポイント向上しました。過去技能への影響を測る後方転移は、逐次シミュレーションで−0.5ポイントとしています。未知の任意作業を獲得する技術ではなく、適応範囲を限定した継続学習として注目されます。
6️⃣ RoboRMBench:指示文の言い換えで「成功・失敗」が反転する報酬評価の弱点
📎 出典:arXiv:2609.05401 / 論文全文
9月7日付のarXiv新着で、ロボットの動作評価が指示文の言い換えに左右される問題を測る「RoboRMBench」が公開されました。2,390本の実機軌跡と21,673件の検証済み言い換えを使い、同じ動作でも視覚言語モデルが成功と失敗を逆に判定し得ることを示しています。モデルの大型化や明示的な推論だけでは不安定性は一貫して解消されず、軌跡に基づく教師データで学習した専用報酬モデルの方が安定したと報告しています。実機データを使うオフライン評価で、対象は英語の指示とエピソード終了時の報酬です。多言語や実行中の安全監視への有効性は、別途検証が必要です。
7️⃣ FIRE-LIVWO:煙・粉塵・単調な坑道に対応する地下炭鉱向け自己位置推定
📎 出典:arXiv:2609.05325 / 論文全文
9月7日付のarXiv新着に、地下炭鉱での自己位置推定を支える「FIRE-LIVWO」が掲載されました。4Dミリ波レーダー、LiDAR、カメラ、慣性計測、車輪情報を組み合わせ、煙や粉塵、似た形状が続く坑道で視覚・幾何情報の劣化をオンライン評価します。視覚情報の劣化時にはレーダー、幾何学的な手掛かりが乏しい区間では車輪情報を活用する設計です。実炭鉱の比較実験では、平均自己位置推定誤差5.677mを報告しています。汎用基盤モデルではなく、過酷環境でも状態推定を継続するための技術です。走行の安全性を保証する成果とは分けて捉える必要があります。
8️⃣ ミライビット:OpenArmとUnitree G1で実機データ収集・学習基盤を整備
📎 出典:ミライビット / PR TIMES
ミライビットが9月7日、双腕ロボット「OpenArm v2」とヒューマノイド「Unitree G1」を用いたフィジカルAI研究開発の本格始動を発表しました。OpenArmの遠隔操作環境で実機データを収集し、AIモデルの学習・評価、実機検証を繰り返す体制を構築しています。双腕で蓄積したデータ収集・モデル開発の技術を、将来的にヒューマノイドなどへ展開する方針です。企業や大学に向けた収集環境の構築支援、研究開発・概念実証にも取り組むとしています。一方、データ件数や作業成功率は発表されておらず、現段階では実機学習の基盤づくりとして位置づけられます。
総合考察
2026/9/7のトピックから見えた特長は、フィジカルAIの競争軸が「動作を生成できるか」から、「現場で精度を高め、失敗を見抜き、継続運用できるか」へ広がっていると考えられます。VLA-Precision、TacPAC、CFAMsは、それぞれ実機追加学習、接触中の補正、配備後の適応という異なる課題を扱っています。一方、RoboRMBenchが示す評価の不安定さは、成功を判断する仕組み自体の検証も必要であることを示唆します。企業側の発表も踏まえると、モデル、計算基盤、機体、データ収集を一体で整える重要性が見えてきます。ただし、高い成功率や公称性能を、そのまま量産現場の稼働率や安全性へ読み替えることはできません。今後の実用化を判断するうえでは、第三者による再現、故障時の停止・復旧、保守を含む運用費、現場条件の変化に対する性能維持を共通の評価軸に据えるべきです。
今後注目ポイント
量産計画から実稼働への移行では、NEURAとSECOの計算モジュール供給やHLQ EDGEの現場実証について、出荷数量だけでなく稼働率、保守体制、用途別の導入成果に注目します。
実機学習の再現性と総コストでは、VLA-Precisionの追加学習に必要な実演・介入の負担や、TacPACのデータセット・学習済み重みの公開状況が検証ポイントになります。
継続適応と評価の信頼性では、CFAMsが経験を取り込む条件と、RoboRMBenchが扱う言い換えへの頑健性を併せて確認し、誤った成功判定が学習へ混入しない設計を重視すべきです。
実環境への展開範囲では、FIRE-LIVWOの異なる現場での性能検証と、ミライビットが蓄積する実機データの規模・多様性が、技術の適用可能性を判断する材料になります。