フィジカルAIニュース(2026/2/12号)

更新日: 2026/2/12
エグゼクティブサマリー
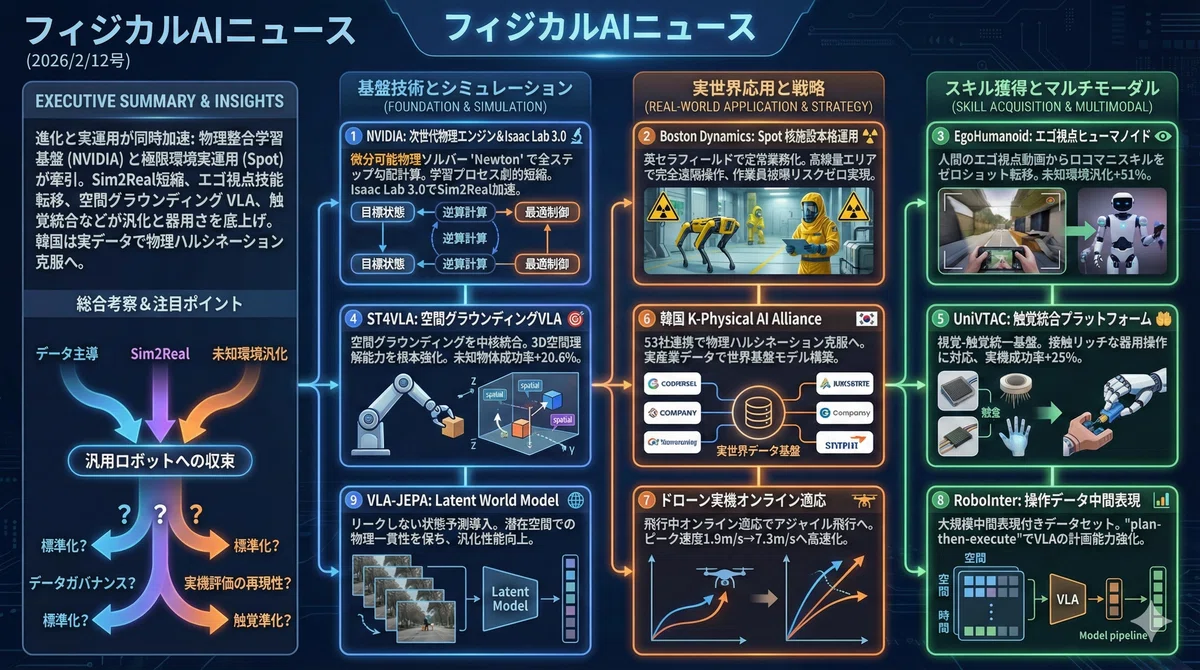
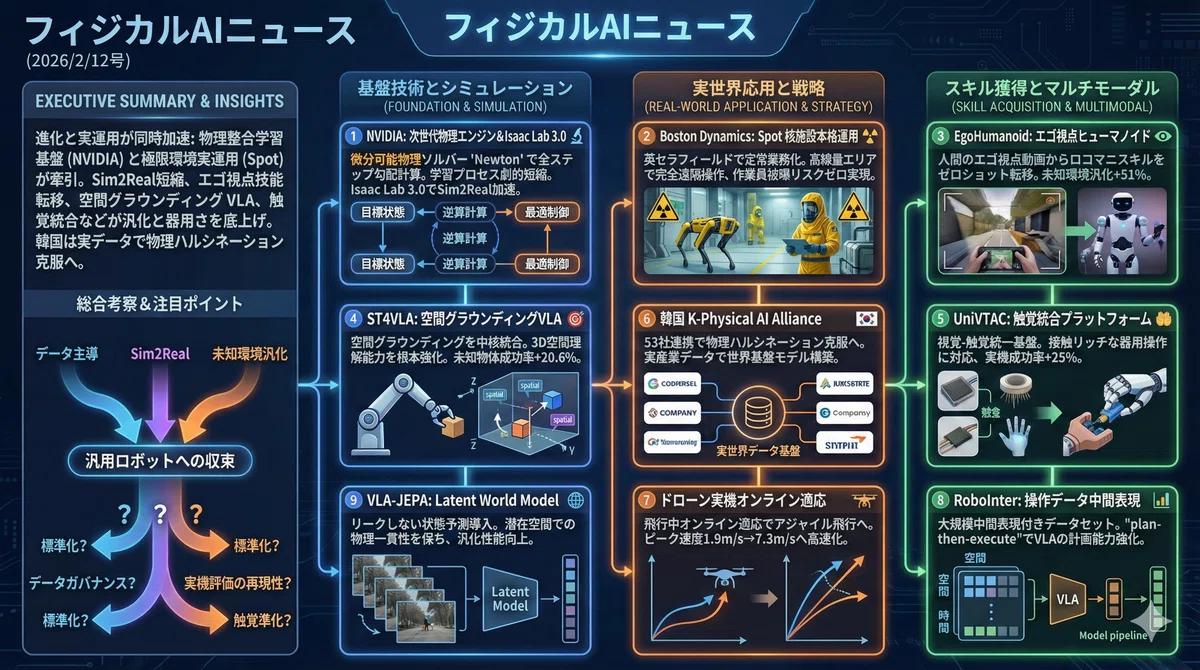
2026/2/11は、物理整合な学習基盤の進化と極限環境での実運用が同時に加速。NVIDIAは微分可能物理ソルバーNewtonとIsaac Lab 3.0で勾配計算とOpenUSD相互運用を提示し、Sim2Real短縮を狙う。Spotは英国セラフィールドで核廃棄物処理の遠隔定常業務へ移行。エゴ視点動画によるヒューマノイド技能転移、空間グラウンディングVLA、触覚統合UniVTAC、RoboInter、VLAJEPA、実機ドローンのオンライン適応などが揃い、汎化と器用さを底上げ。韓国は産業実データで物理ハルシネーション克服を国家連携で推進。
1️⃣ NVIDIA:次世代物理エンジン「Newton Physics Framework」とIsaac Lab 3.0の詳細公開
📌 出典URL: NVIDIA Developer, Imperial College Event, Isaac Lab Release Notes
📝 要約:
インペリアル・カレッジ・ロンドンで開催された「NVIDIA Robotics Day 2026」で、微分可能物理ソルバーを実装した「Newton Physics Framework」の技術詳細を公開。NVIDIA Warpベースで、従来のシミュレータと異なり全ステップで勾配計算が可能となり、強化学習の学習プロセスを劇的に短縮。OpenUSD採用により相互運用性を確保。Isaac Lab 3.0では、ドローン向けマルチローター、動的メッシュ用RayCaster、視覚ベース触覚センサーを統合。Sim2Realの成功率向上により、汎用ロボット開発サイクルを加速。
🔬 技術革新: 微分可能物理エンジンにより、目標状態から逆算して最適制御を直接計算可能に。数百万ステップの学習を大幅短縮。
2️⃣ Boston Dynamics:Spot、英国セラフィールド原子力施設で本格運用開始
📌 出典URL: AJUPRESS, MK English, World Nuclear News
📝 要約:
Boston DynamicsのSpotが、英国最大の核廃棄物処理施設セラフィールドで正式配備。2021年の試験開始から段階的検証を経て、2024年に高線量エリアでの画像・放射線データ収集を開始、2025年に「施設外境界からの完全遠隔操作実証」を達成。人間が立ち入れない環境での定常業務化を実現し、作業員の被曝リスクをゼロに。AtkinsRéalisがカスタマイズと遠隔操作ネットワーク構築を担当。今後、追加センサー搭載により放射線マッピング範囲を拡大予定。
☢️ 実用実績: 2021年トライアル→2024年高線量エリア配備→2025年完全遠隔操作→2026年詳細公開。極限環境での実運用モデルケース。
3️⃣ EgoHumanoid:エゴ視点デモでヒューマノイド実機ロコマニを実現
📌 出典URL: arXiv, 公式プロジェクトページ
📝 要約:
人間のエゴ視点(一人称視点)ビデオから、ロボット側のテレオペレーションなしでヒューマノイドの移動+操作(Loco-Manipulation)スキルをゼロショット転移させる手法を提案。未知環境での一般化性能を+51%向上させ、枕配置タスクでは0%→97.5%の成功率を実現。視点整合と行動整合により人-ロボ間の形態・視点ギャップを解消。ロボットへのデータ教示コストを根本的に削減する可能性。
👁️ 革新性: ロボットフリーのエゴ視点データを活用し、大規模な人間行動データからスキル獲得が可能に。
4️⃣ ST4VLA:空間グラウンディングを中核とするVLA(ICLR 2026採択)
📌 出典URL: arXiv, InternVLA-M1公式ページ
📝 要約:
空間グラウンディングをVLA(Vision-Language-Action)の中核機能として統合する手法「ST4VLA」がICLR 2026に採択。2.3M超の空間グラウンディング事前学習データと244Kエピソードのシミュレーションデータを活用。Google Robot環境で66.1→84.6、WidowX環境で54.7→73.2へ性能向上し、SimplerEnvでSOTAを達成。3K+オブジェクト/200タスクで平均+6.2%改善、未知物体で+20.6%の成功率向上を実現。
🎯 核心技術: 空間グラウンディング事前学習により、VLAの3D空間理解能力を根本的に強化。
5️⃣ UniVTAC:触覚を「集める/学ぶ/測る」統一プラットフォーム
📌 出典URL: arXiv, 公式プロジェクトページ
📝 要約:
視覚-触覚(Visuo-Tactile)のマルチモーダル操作学習のための統一シミュレータ+表現+ベンチマーク「UniVTAC」を公開。GelSight/ViTai/Xense等の触覚センサーに対応し、Insert Hole/Insert Tube/Insert HDMI等の8タスクベンチマークを提供。UniVTAC Encoder統合により平均成功率+17.1%(シミュレーション)、+25%(実機)を達成。接触リッチな器用操作研究のインフラとして機能。
🤲 触覚統合: シミュレータと実機の両方で触覚フィードバックを活用し、接触不確実性の高いタスクに対応。
6️⃣ K-Physical AI Alliance:韓国53社が物理ハルシネーション克服へ
📌 出典URL: Korea Herald, The Investor
📝 要約:
韓国のNC AI(NCSoft子会社)主導で、Samsung SDS、Rainbow Robotics、Hanwha Ocean等53社が「K-Physical AI Alliance」を発足。生成AIが引き起こす「物理ハルシネーション(物理法則の無視)」を解決するため、実産業データを用いた世界基盤モデルとロボティクス基盤モデルを国家規模で構築。NC AIがシミュレーション技術、Rainbow Roboticsが双腕ロボットHW、FunctionBayが物理シミュレーションを担当。米国の合成データ戦略に対し、実世界データで差別化。
🇰🇷 国家戦略: 実工場・物流・造船所の生の実世界データを活用し、物理法則に忠実なAI訓練を実現。
7️⃣ ドローン実機のオンライン適応:アジャイル飛行を実空間で高速更新
📌 出典URL: arXiv
📝 要約:
クアッドロータードローンの飛行中オンライン適応により、保守的ベースポリシーのピーク速度を1.9m/s→7.3m/sへ約100秒で向上させる手法を発表。Adaptive Temporal Scaling(ATS)とReal-world Anchored Short-horizon BPTT(RASH-BPTT)を提案し、精密なシステム同定やオフラインSim2Realに依存しない枠組みを実現。実機での閉ループ適応により、安全マージン依存を減らしアジャイル飛行を可能に。
🚁 リアルタイム学習: 飛行中にポリシーを更新し、保守的設定から高速アジャイル飛行へ移行。実機適応の新パラダイム。
8️⃣ RoboInter:操作データに中間表現を大規模付与(ICLR 2026)
📌 出典URL: arXiv
📝 要約:
230k+エピソード、571シーン、10カテゴリ超の中間表現(空間9カテゴリ・時間20カテゴリ)をdenseに付与したデータセット「RoboInter-Data」を公開。GUI(RoboInter-Tool)、VQAベンチ、VLA枠組みを統合スイートとして提供。「plan-then-execute」の共通中間表現により、VLAモデルの計画能力を強化。ICLR 2026で公開され、操作データの体系的アノテーション基盤として機能。
📊 データセット規模: 230k+エピソードに中間表現を付与し、VLAの計画・実行分離を支援。
9️⃣ VLA-JEPA:latent world modelでリークしない状態予測
📌 出典URL: arXiv
📝 要約:
VLAモデルに「leakage-free state prediction(リークしない状態予測)」を導入するJEPA式事前学習手法を提案。未来フレームを入力にせず教師としてのみ扱うことで、internet-scale videoからの事前学習とaction-head fine-tuningの2段レシピを実現。LIBERO/LIBERO-Plus/SimplerEnvでの評価により、VLAの汎化性能と頑健性を向上させる可能性。潜在世界モデルによる連続的な状態予測が特徴。
🌍 世界モデル: latent空間での物理一貫性を保ちながら、大規模ビデオ事前学習を活用。
総合考察
Newtonの微分可能物理や実機ドローンのオンライン適応が示すように『物理を学習ループで最適化できる基盤』が整い、OpenUSDやIsaac Lab 3.0のセンサー拡張がSim2Realの摩擦を下げる一方、Spotの核施設定常遠隔運用や韓国アライアンスの実産業データ戦略が象徴するように、安全規格と運用ネットワークを含む実装競争も加速し、ベンチマーク整備とデータガバナンスが鍵となる中で、エゴ視点動画転移、空間グラウンディングST4VLAの大規模事前学習、触覚統合UniVTAC、計画中間表現RoboInter、リークしない世界モデルVLAJEPAが相互補完しながら、データ主導で未知環境の再現性を詰めた汎用ロボへ収束しつつある。
今後注目ポイント
NewtonとIsaac Lab 3.0の“全ステップ勾配”とOpenUSD相互運用が、学習時間短縮だけでなくツールチェーンを標準化し、物理エンジン選定の決定打となるか、産業界の採用スピードに特に注目。
Spotのセラフィールド定常運用は、被曝ゼロを前提にした遠隔操作ネットワーク、追加センサーによる放射線マッピング拡大、規制当局の承認プロセスがセットで他の廃炉案件に移植できるか、コストと稼働率の指標公開も待たれる。
エゴ視点動画だけでヒューマノイドのロコマニをゼロショット転移し、未知環境汎化+51%も示したが、視点整合の汎用化と接触力制御、安全制約、データ品質管理が実用化の分岐点で、実機評価の再現性報告が待たれる。
ST4VLAの空間グラウンディング事前学習やRoboInterの中間表現付与、VLAJEPAの世界モデルが揃うことで、VLAの計画と実行の分離が一般化し、評価ベンチの主戦場が『未知物体』『長期タスク』へ移る。
UniVTACが提示する“触覚を集める学ぶ測る”統一基盤は挿入系タスクを押し上げたが、センサー間ドメイン差と実機コストをどう吸収し、ベンチ拡張と接触モデル精度も含め触覚を標準モダリティにできるかが注目。
KPhysicalAIAllianceは『実世界データで物理ハルシネーションを潰す』方針を掲げるが、データ共有の権利処理と匿名化、標準フォーマット化をどう進め、世界基盤モデルへ接続するかが競争力を左右。