ロボット…( my 創った ROBOT ) Robots I created

今までに創ってきた ロボット の代表選手を載せてみました。実用化!(世の一般で、広く、喜んで使っていただける)を目指したのですが、なかなか上手く行きません。いい線行ったものもありましたが、自己満足でした…。
ただ、物理学、機械力学、電気学、材料学… といった単独領域と違って、それらをインテグレートしての ロボット にはゴールがない(completeし得ない)と思っています。今のままでいいの? 10年、25年後には完成するの? '産業用'を除けば「普通に使える」実用機はとても少ないですね…。
映画「ブレードランナー」のレプリカントもロボットと見なすなら、あんな生体式こそだろう? いや、あれは「ロボット」ではない? 因みにあの映画の舞台は2019年だそうで、とっくに過ぎていますが…。
以下、私が全設計を行った、いわば私的開発的なロボット、および純粋な私的趣味で作ったロボットをアップします。
それら以外に、職務で開発した油圧やエンジンを使った人が乗ることもできるような大型・ハイパワーなロボットもありましたが、それらは残念ながら職責上(社外秘で)掲載できませんが…。
試製パワードスーツ POWDER-1

右腕はとても簡単な制御でそこそこ作動できていて、重量が最大20kgの缶でも、写真のような姿勢から、上下(肩、肘軸ともで45° / 秒以上で)で「パワード」が動作ができました。
下の動画では、同様な状態で、脚ナシで、水が入った16kgの缶を上下させています
なお、人は素の腕で、こういう形に水平に展張した先の手では、20kgでも10kgでも、上下、保持さえ困難です。
左半身がないのは製作費上の都合ですが(左手のグリップは非常停止スイッチです)、右脚が制御上の問題で全く不完全でした。それゆえ、腕で20kgを扱えても、背フレームを通した 手 ~ 肩 ~ 腰 ~ 足裏 の連結(荷重の地面への'アース')がなければ、腰や足首がごく短時間しか耐えられず(写真の私は、試験後数日は腰痛でした…)、総じて失敗…でした。
目標は、荷重60kg迄扱えることで、本機もモーターパワー的にはそれが可能な設計ですが、実際は、荷が20kgも越えれば、試験も危険を伴い、運用設定自体に課題が残りました。
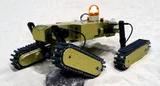
マルチクローラ不整地踏破ロボット 'けなげ'

下の写真の完成初期時のものの不整地踏破性を高めるためにクローラ(キャタピラ)等を強化した最終形態です。写真の頂部高約40cmの岩をわずか6秒程度で高速で完全走破できました
その最強級、最高速不整地踏破能力を現実的にデモできるところについては自慢してしまいます!(下の動画もご参考)。
上の写真では、岩の頂部高さは39cmあります。'けなげ' は画面左の平地を約50cm/秒 以上で突進して(推進速度/方向のみ人がラジコン操作)、クローラ(キャタピラ)前端が岩の左垂直面に当たると(後述のバネサスペンションが効きつつ)前クローラは岩の垂直面を「受動的に(自動的っぽく)」倣って登ります。

竣工時の形態です。クローラには既製品の一周型ラグ付きタイミングベルトを用いていました
近接(距離)センサや力(衝突)センサや 姿勢制御は全くありません。そして、後ろクローラとも岩に載って、その後超えて通過します。完全通過(後ろクローラの後端が岩右端を離れる)迄に10秒かかりません。本機ではクローラ推進用のモータ4つだけで、クローラの支持アーム(黒いもの)他にはただのバネサスペンションと自由回転軸があるだけです。
他の、同様な外観のロボットでは、殆どがモータが総計8個以上(12個以上とかも)あり、操縦が著しく困難~神業化し、仮に上写真の岩を踏破操縦できても、超低速化し、通過に何分もかかったりします。
ややこしい制御はナイ、逐次の接触確認等のセンサはナイ で、こういう岩も不整地も、2本のジョイスティックのみのラジコンで、オペレータは難しい「乗越え技」を意識せずに簡単に踏破通過できます。
私のコンセプト 「 Simple is Best! 」 に徹したメカです
※ 冒頭のスチル写真の機体は、動画の中の機体のクローラ(キャタピラ)等を換装強化したものです。4つのクローラは個々に、障害物や地面等に巧みに適応していますが、その角度、高さ等は、無制御で、受動的に倣っているだけ でアーム部に、モータ等は全くありませんし、センサさえ付けていません。それが上述のクローラを回している モータ4つだけ ということです
試製パワードスーツ2号機 部分試作

6脚歩行ロボット LAND MASTER

30°以上の斜面の登降坂(写真はその実際風景です)、80cmの高さの障害乗り越えができました。全重量約80kg(電池等込み)。
後に油圧大型機(全重4ton)製作へ発展しました。実地試験(しっかり歩きました)迄ですが。規定上、ここらに一般公開するのは酷く面倒ですが、本機とも論文もいくつか公開しています。
ただ、古いもので、あくまで今時は少ない「静歩行」式ですが、下写真のような急斜面を伴う丘等をしっかり通過走破できました。

小丘を登坂 / 降坂しつつしっかり通過踏破するLAND MATER。特許を取得した、脚の確実な接地確認機構を用いて、このようなところなら難なく簡単に通過できていました。しかも操縦は右手前の操縦者がたった3つのジョイスティックと数個の押しボタンスイッチで殆ど操作できました
昆虫型ロボット SR-2 (1981)

マイコン登場前の、標準ロジックICだけで作った 'みずすまし' 的な動きをする簡易ロボットです。当時ある訳がない、 屋内等の走行誘導支援技術(SLAM等)があれば、'ルンバ'もどきな動きもできたでしょう
昆虫型ロボット TR-1 (1980)

市販のマイコン(8bit)普及前の時代に、標準ロジックICとオペアンプのみで制御回路を自作した、'かぶと虫' のように動作する昆虫型ロボットです。2対の触覚で前方障害を左右回避して、ひっかかって動けなくなれば、後進離脱する等して、けっこううまく動いていました
綱引きロボット ロープマスター (1991)

勤務先で綱引きロボット大会が催された際に個人で出展したものです。制御装置(マイコン)等は使っていない3モータ式の可変速(可変トルク)綱巻き取り機構を備えていて優勝しました
相撲ロボット

ソフトウェア会社が主催するロボット相撲大会に個人で参加したロボットです。これも古い機体で、マイコン等の制御装置は搭載していませんが、吸引ポンプで床に吸い付きつつ自在に走行して接地摩擦を増大させて、推し力を増大させるようになっていました(当時の強力参加機が採っていた流行りの方式でした)。ただ、個人参加ゆえ実地訓練があまりできなかったこともあって緒戦で敗退してしまいました