在KV260上玩转Kria Robotics Stack(KRS)

【KV260】KV260的PMOD接口介绍 Pmod接口标准是由Digilent制定的接口扩展规范。它主要针对低频、少引脚的外围模块。接口定义了6 脚和12脚接口。6脚版本定义了4 个数字IO和一个电源,一个地线。 12脚版本定义了8个IO信号脚,一对电源脚和一对地线。............ 阅读详情

0、引言

在前期成功自定义编译Kria Robotics Stack(KRS)后,一直没有在kv260上跑起来,硬件自boot之后就一直停掉,现象如下:
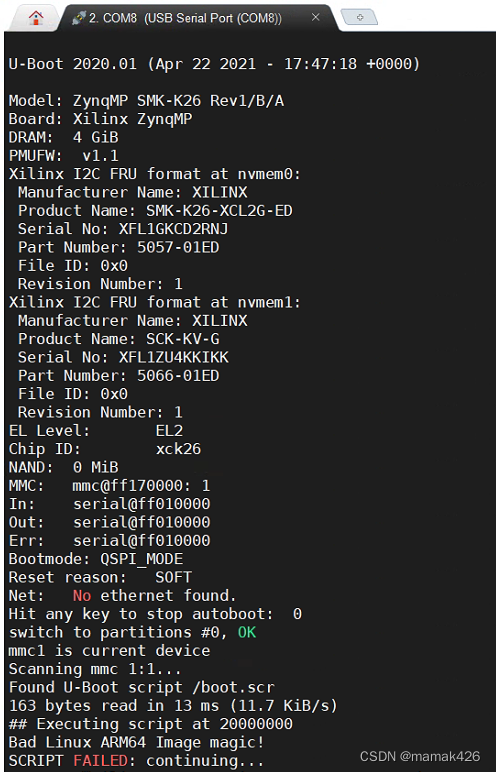
很明显,是加载linux内核失败!!!

经历过五六次失败以后,各种方式都试了,换机器编译,多次重编译之后,偶然间在一次重编译之中,最后一步的生成SD_Image过程中发现需要管理员用户权限,后来推测是不是权限的原因导致生成的镜像不完整,或者根本就没完成,那肯定就运行不起来了。

具体这个过程就不一一列举了,相信玩这个的伙伴们也可能会碰到类似问题,如果你看到这个没出问题,那么恭喜你,这篇闭坑文章就可以跳过了。如果你也碰到了,那就继续往下看看吧。

这里把成功编译版本,截图复述一下,可能不全面,只覆盖了部分过程。

1、前提

1、Ubuntu20.04.4安装 Kria Robotics Stack(KRS)_mamak426的博客-CSDN博客

2、补充:解决Ubuntu20.04.4安装KRS时无法下载github代码问题_mamak426的博客-CSDN博客

请按照上述两篇文章及官方文档接着继续编译。

接前期编译操作步骤如下:

$ cd ~/krs_ws  # head to your KRS workspace

# prepare the environment
$ source /tools/Xilinx/Vitis/2021.2/settings64.sh  # source Xilinx tools
$ source /opt/ros/rolling/setup.bash  # Sources system ROS 2 installation
$ export PATH="/usr/bin":$PATH  # FIXME: adjust path for CMake 3.5+

# build the workspace
$ colcon build --merge-install  # 

# source the workspace as an overlay
$ source install/setup.bash


 编译过程如上

以上完成基本编译。之后,

2、PC主机运行hello_xilinx实例

$ source install/setup.bash  # source the overlay workspace
$ ros2 run publisher_xilinx member_function_publisher
[INFO] [1618407842.800443167] [minimal_publisher]: Publishing: 'Hello, Xilinx! 0'
[INFO] [1618407843.300407127] [minimal_publisher]: Publishing: 'Hello, Xilinx! 1'
[INFO] [1618407843.800389187] [minimal_publisher]: Publishing: 'Hello, Xilinx! 2'

ctrl +c 停止之后,说明没有编译问题了,请进入下一步——生成kv260镜像。

3、编译kv260镜像

选择启用kv260系统

$ colcon acceleration select kv260

判断是否成功启用,看到输出kv260*,说明对了

$ colcon acceleration list
kv260*

生成kv260包

$ colcon build --build-base=build-kv260 --install-base=install-kv260 --merge-install --mixin kv260 --packages-select publisher_xilinx

 打包过程很快,请静候

 生成的路径如下

 生成可在kv260直接运行的镜像:

$ colcon acceleration linux vanilla --install-dir install-kv260

 官方明示:~/krs_ws/acceleration/firmware/select/sd_card.img路径下的就是可在kv260上执行的镜像。

参考官方 gthese instructions 页面手册,完成sd卡的镜像烧写,此处一万步,略略略,参考该链接即可。

 注意此处需要使用sudo管理员密码,但问题就出在这,生成的镜像不行,如开头的截图


 启动不起来呀!!!

分析原因:权限问题吧,貌似一切问题都可以归纳为这个问题,毕竟官方讲了,只要你这么做肯定是没问题的,出了问题可能跟官方操作系统是ubuntu20.04.3,环境些许不同所致吧。

4、问题解决

尝试使用sudo -i管理员用户进行编译:如下:

sudo -i
cd /home/alinx/krs_ws_beta

重新执行

$ colcon acceleration linux vanilla --install-dir install-kv260

我是所有上述所有编译操作来了一遍,其实只需要上面这一步即可。

如此生成的镜像是可以上板子执行的,亲测成功。

 5、上板子kv260执行


 省略,省略,省略

最后

PetaLinux 2020.2.2 xilinx-k26-starterkit-2020_2.2 ttyPS0

xilinx-k26-starterkit-2020_2 login:

首次需要使用用户名:petalinux,密码自己设置,我就用万能root,再次输入密码确认即可,进入,啊,爽!

  6、支持人见人爱的jupyterlab

 主机PC,打开浏览器,输入上图中的

 即可在主机浏览器访问kv260上的jupyterlab运行环境

 软件python程序员最熟悉了,亲民套装吧

kv260上,直接运行ROS2,如下:

$ source /usr/bin/ros_setup.bash  # source the ROS 2 installation
$ . /ros2_ws/local_setup.bash   # source the ROS 2 overlay workspace
$ ros2 run publisher_xilinx member_function_publisher  # launch the hello_xilinx example

[INFO] [1618478074.116887661] [minimal_publisher]: Publishing: 'Hello, Xilinx! 0'
[INFO] [1618478074.611878275] [minimal_publisher]: Publishing: 'Hello, Xilinx! 1'
[INFO] [1618478075.112175121] [minimal_publisher]: Publishing: 'Hello, Xilinx! 2'

成功跑起来,好了,到此为止!

KV260-从开箱到人脸识别(小白入门) 波特率选择115200,数据为8位,停止位1位,无奇偶校验,点击链接即可完成通讯。空白的盘格式化之后及进行挂载,这时会被我们的操作系统接手管理,这时就具有了操作系统的属性,复制文件就是在操作系统下的文件系统基础上进行的操作,这个过程是相对的地址进行操作,因此,复制文件是在操作系统环境下完成的更高级的操作模式。空白的盘相当于一整块空白的存储单元,因为没有格式化也不具有文件系统的属性,只有当外部的硬件或者软件写进空白的区域,这种方式是对绝对物理地址进行的操作,因此,烧录文件是独立于操作系统的更低级的写入方式。 阅读详情

相关推荐

【KV260】解决xilinx-k26-starterkit-v2021.1-final.bsp在petalinux2021.1下配置及建立工程导致的问题

【KV260】解决xilinx-k26-starterkit-v2021.1-final.bsp在petalinux2021.1下配置及建立工程导致的问题

qq_43172512的博客 1625

KV260 视觉 AI 套件入门--开箱报告(烧录+配置网络)

在这个快速发展的技术世界中,Zynq SoC芯片的出现无疑是一次革命性的进步。它将ARM处理器的强大计算能力与FPGA的灵活性完美结合,为工业控制和视觉AI应用带来了前所未有的便利。通过Zynq,开发者可以在同一芯片上同时进行软件和硬件的开发,这不仅简化了开发流程,还显著提高了效率。

hi94的博客 3284

赖大师新文章 :Xilinx 开箱-KV260相机,两个小时轻松搞定,文章不能用我坐飞机过去帮你调哈。

Xilinx 开箱-KV260+相机

landyjzlai的博客 1773

KV260(一)运行AI Box

KV260板卡运行AI box例程

iqiaoqiao的博客 1914

Kria K26 SOM 在 KV260 开发板上的使用

Kria K26 SOM 的使用

jin787730090的博客 6148

KV260 AI入门开发套件简介

去年参加Xilinx技术日,知道了KV260开发套件,对它有了初步的了解,最近拿到单板,对KV260有了新的认识,跟大家分享一下。

硬码农二毛哥的博客 4396

KV260视觉套件与KRS编译优化实战指南

FPGA加速和ROS 2框架是当前边缘计算与机器人开发的核心技术组合。通过硬件可编程特性,FPGA能够实现算法加速,而ROS 2则提供了机器人系统的软件架构基础。KV260视觉套件结合赛灵思Zynq UltraScale+ MPSoC芯片的并行处理能力,与专为机器人优化的Kria Robotics Stack(KRS)软件堆栈,为视觉AI应用带来显著的性能提升。在工业检测、自动驾驶等实时性要求高的场景中,这种组合能将处理延迟从200ms降低到50ms以内。本文基于Ubuntu 20.04环境,详细解析从交叉

cuankuangzhong6373的博客 332

STM32在六轴机械臂实时控制中的选型与分层架构设计

嵌入式实时控制系统中,微控制器的选型直接决定运动控制精度与系统可靠性。其核心在于匹配确定性中断响应、低延迟外设协同与工业协议栈支持等硬性指标。STM32凭借Cortex-M内核的NVIC调度能力、成熟HAL库及CAN FD/高级定时器等专用外设,在机电一体化场景中成为伺服控制中枢的首选。相比ESP32等通用MCU,STM32在硬实时性、EMC认证生态和工业总线兼容性上具备不可替代优势。本文围绕GTB六轴机械臂项目,详解基于STM32F407的硬件抽象层配置、FreeRTOS任务调度、事件队列解耦及闭环控制数

jupi8的博客 744

KRS(Kria Robotics Stack):Zynq / FPGA 机器人开发,迈向完整 ROS 2 系统的一步

Turtlebot2 通过串口通信,因此安装 KRS 后,需要创建一个使用 KV260 BSP 的新 Petalinux 项目,并更新内核以支持 TTYACM 和 TTYUSB。在机器人开发领域,ROS 2(Robot Operating System 2) 已成为工业级和科研级应用的标配框架,它不是传统操作系统,而是一个用于构建分布式机器人解决方案的库与工具集合,支持节点间通信、仿真、可视化等功能。由于KV260需要使用电池电压,需要升级电池线,使其也带有一个可以连接KV260的插头。

OpenFPGA的博客 513

iOS马甲包过审实战:如何用5天时间搞定4.3审核(附完整代码混淆方案)

本文提供了一套为期五天的高效实战方案,专门解决iOS应用因重复或抄袭问题而被App Store的4.3条款拒绝的难题。方案涵盖深度分析、代码混淆、资源翻新及环境隔离等系统性步骤,并附有完整的代码混淆示例,旨在帮助开发者在合规框架内重塑应用,显著提升过审成功率。

weixin_29234239的博客 139

Sentaurus TCAD 修改字体

如题

努力学习的IC小白 5742

Install Ubuntu Desktop 22.04 On KV260

Reference: Booting Kria Starter Kit Linux on KV260Open “Raspberry Pi Imager”, set:GNOME Desktop The default login credentials are: username: ubuntu password: ubuntu. The standard system policy requires you to change the password after the first time you lo

MAVER1CK的博客 1240

GD32F450以太网(2-2): PHY芯片IP101GR介绍

IP101是台湾省九阳电子公司生产制造的,符合IEEE 802.3/802.3u标准单端口快速以太网收发器100Mbps和10Mbps操作,它支持自动MDI/MDIX功能,简化网络安装和减少系统维护成本。支持Auto MDI/MDIX已内置4个49.9欧的精密电阻支持中断功能支持 MII/RMII 接口超低功耗

Zhichao_Zhang的博客 1万+

Ubuntu20.04.4安装 Kria Robotics Stack(KRS)

Ubuntu20.04.4安装Kria机器人框架Kria Robotics Stack(KRS)

mamak426的专栏 1383

基于CY7C68013A芯片的USB2.0设计

基于FPGA的USB2.0读写控制项目简介CY7C68013A芯片介绍CY7C68013A芯片读写时序控制CY7C68013A芯片读写代码USB2.0的测试结果结束语 项目简介 我们前面已经写过了USB3.0的FPGA实现,所用到的芯片是FX600Q芯片,这次我们讲解USB2.0的FPGA代码的编写。我们用到的芯片是Cypress厂家的Cy7C68013A,该款芯片在市场上的应用率极广,我们这里不...

zhangningning1996的博客 1万+

AI Agent Harness自动化漏洞扫描

本文要介绍的AI Agent Harness自动化漏洞扫描方案,正是为了解决传统漏扫的上述痛点而生。漏洞检出率提升35%以上,逻辑漏洞检出率从不足30%提升到92%误报率从27%降到3%以下,人工复核成本降低90%支持自定义业务系统、IoT、工控等多场景资产扫描,适配成本降低80%内置反馈学习机制,扫描效果越用越好AI Agent是指具备自主感知、决策、行动能力的大模型驱动程序,它可以根据给定的目标,自主调用工具、规划步骤、完成任务。

AI 原生应用开发的博客 470

从零部署kv260官方例程smartcam

xilinx KV260 是 Kria 系列的开发板,全名应该是 Kria KV260 视觉 AI 开发套件。这款开发板专为边缘视觉应用设计,特别是针对那些需要高性能计算能力的应用场景,如机器学习、计算机视觉等。KV260 开发板集成了 Xilinx 的 Zynq UltraScale+ MPSoC 器件,该器件结合了 ARM 多核处理器与 FPGA 可编程逻辑,能够在提供软件可编程能力的同时,也提供硬件优化的性能。

qq_45606909的博客 2646

一根网线,让整个公司断网,二层环路真实事故复盘

那天晚上 23:47,监控告警突然爆了。核心交换机 CPU 100%。ARP 表暴涨。广播流量飙升。业务系统集体超时。5 分钟后,全公司断网。运维群里一句话:“是不是黑客攻击?但老网工都知道,这种现象只有一种可能:二层环路。

网络技术联盟站 345

KV260 视觉 AI 套件入门--PYNQ-DPU

本文详细介绍了使用KV260视觉AI套件中的DPUCZDX8G深度学习处理单元(DPU)的环境搭建和开发流程。DPUCZDX8G是专为Zynq UltraScale+ MPSoC设计的,优化了卷积神经网络的计算引擎,支持广泛的运算符,使其成为执行AI推理任务的强大工具。文章从DPU的基本原理出发,解释了其工作机制,包括如何从片外存储器中提取指令以及如何在片上存储器中高效处理数据。

hi94的博客 3184

C#串口通信从入门到精通(7)——整数/浮点数与二进制、八进制、十六进制之间的转换与C#实现

本文详细介绍由博主开发的DataConvert串口通信帮助类的用法,该帮助类涵盖了串口通信领域所有的数据转换方法,帮助大家快速编写串口通信程序!

qq_34059233的博客 2867

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

[KV260学习] Hello World

KV260的教程非常少,基本只有官网的文档,对我这样的小白实在是太不友好了。拿到KV260后,首先按照官网上的教程装了个系统,跑了一个相机的例子,后面想弄个Hello world出来,但是程序一直下载不进去,后面会说怎么解决。

vskjrv的博客 1847

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

KV260(一)跑通相机例程

文章目录前言一、镜像文件二、连线1.连接好网线接口到路由器,USB-micro-USB线到电脑,HDMI线到一台显示屏。2.启动3.跑相机例程4.结果三、jupyter 前言 KV260板卡支持vitis-ai,板卡本身有很多丰富的例程。 一、镜像文件 https://www.xilinx.com/member/forms/download/xef.html?filename=petalinux-sdimage-2021.1-update1.wic.xz 首先在网站上下载镜像,根据官方的流程来,先用B

Junluoyu的博客 3679

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

kv260解析-开箱即用

kv260即用

mamak426的专栏 1431

KV260开箱初体验

1、收到板卡 以上就是开箱的全部东西了。 2、参考官方 https://www.xilinx.com/products/som/kria/kv260-vision-starter-kit/kv260-getting-started/getting-started.html 3、第一步下载img,然后将应用Win32DiskImager将img烧写SD到卡。 4、供电后,等待板卡启动成功,登录 login:petalinux passwd:123456 5、运行例程 6、效果 图片 7、接下来就是使用

sinat_39724439的博客 1732

KV260 FPGA工程开发流程及源码

KV260 , FPGA源码

landyjzlai的博客 772
上一篇: AMD Xilinx KR260入门指引
mamak426
博客等级 码龄20年 12粉丝 11原创
评论 2
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
