WSL2通过OpenCV调用并展示本机摄像头的RTSP视频流

WSL:安装OpenCV开发环境。 Ubuntu 18.04安装c++版OpenCV4_Hyellice的博客-CSDN博客 安装依赖: 安装g++, cmake, make, wget, unzip: sudo apt install -y g++ sudo apt install -y cmake sudo apt install -y make sudo apt install -y wget unzip 安装opencv依赖的库: sudo apt-get install build-essential libgtk2.0-de 阅读详情

前言

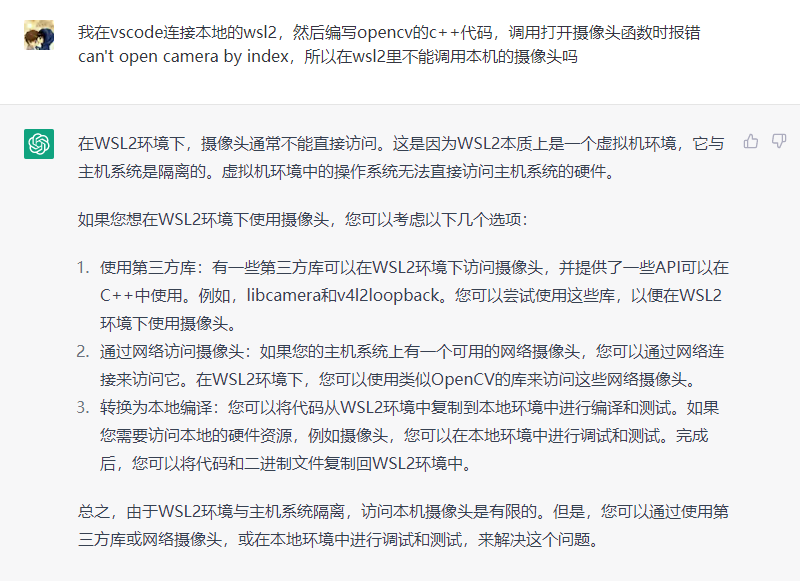
本篇博客的由来如上图哈哈,WSL2 相关安装教程可以参考我之前的博客:Win11安装WSL2和Nvidia驱动

更多文章欢迎来我的博客小站看呀,会有更多的技术细节~

安装 CMake

ubuntu上请执行

sudo apt install cmake -y

或者编译安装

# 以v3.25.1版本为例
git clone -b v3.25.1 https://github.com/Kitware/CMake.git 
cd CMake
# 你使用`--prefix`来指定安装路径,或者去掉`--prefix`,安装在默认路径。
./bootstrap --prefix=<安装路径> && make && sudo make install

# 验证
cmake --version

如果报错Could NOT find OpenSSL,安装如下依赖即可解决

sudo apt update
sudo apt upgrade
sudo apt install libssl-dev

安装 OpenCV 和 FFmpeg

sudo apt install libopencv-dev
sudo apt install ffmpeg

启动 Windows 本机的 RTSP 视频流

下载解压 EasyDarwin

Easydarwin是国内团队开发的开源流媒体框架。它是基于Go语言研发,从2012年12月创建并发展至今,从原有的单服务的流媒体服务器形式,扩展成现在的云平台架构开源项目,属于高性能开源RTSP流媒体服务器,在Github上受到广大欢迎。

特点:RTSP推模式转发、RTSP拉模式转发、录像、检索、回放、关键帧缓存、秒开画面、RESTful接口、WEB后台管理、分布式负载均衡。

下载解压 release 包

直接运行 EasyDarwin.exe

以 Ctrl + C 停止服务。打开浏览器输入 http://localhost:10008, 进入控制页面,默认用户名密码是admin/admin

查看本机摄像头设备

Windows 本机安装 ffmpeg 这里不再赘述啦,网上教程很多~

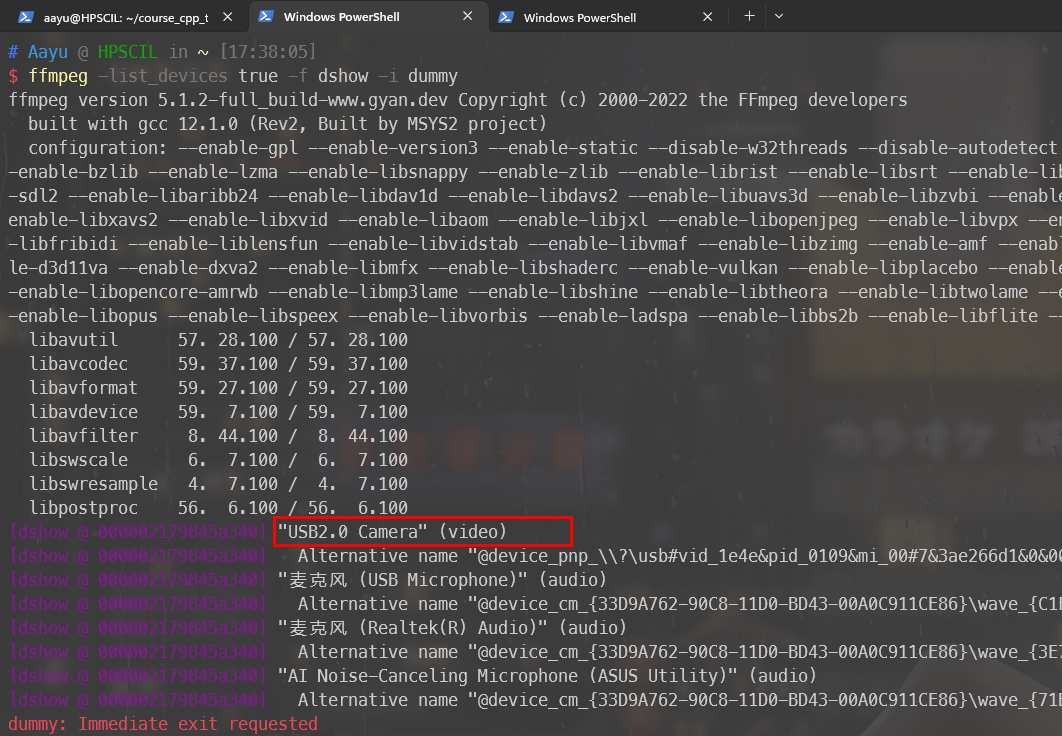
查看本机摄像头设备命令如下

ffmpeg -list_devices true -f dshow -i dummy
开始推流

ffmpeg -f dshow -i video="USB2.0 Camera" -vcodec libx264 -preset:v ultrafast -tune:v zerolatency -rtsp_transport tcp -f rtsp rtsp://192.168.1.101/test

参数解释

  • -f dshow -i video="摄像头名称" 指定从本地摄像头中读取视频流。将“摄像头名称”替换为您的摄像头名称,例如“USB2.0 Camera”。
  • -vcodec libx264 指定使用 x264 编码器进行视频编码。
  • -preset ultrafast 设置编码速度。这里使用的是最快的编码速度,但可能会导致视频质量下降。
  • -tune zerolatency 设置编码器以实现零延迟。
  • -f rtsp 指定输出流的格式为 RTSP。
  • rtsp://<IP地址>/<路径> 指定 RTSP 流的目标地址。请将 <IP地址> 替换为 Windows 本机 IP 地址,将 <路径> 替换为您想要为流指定的路径。

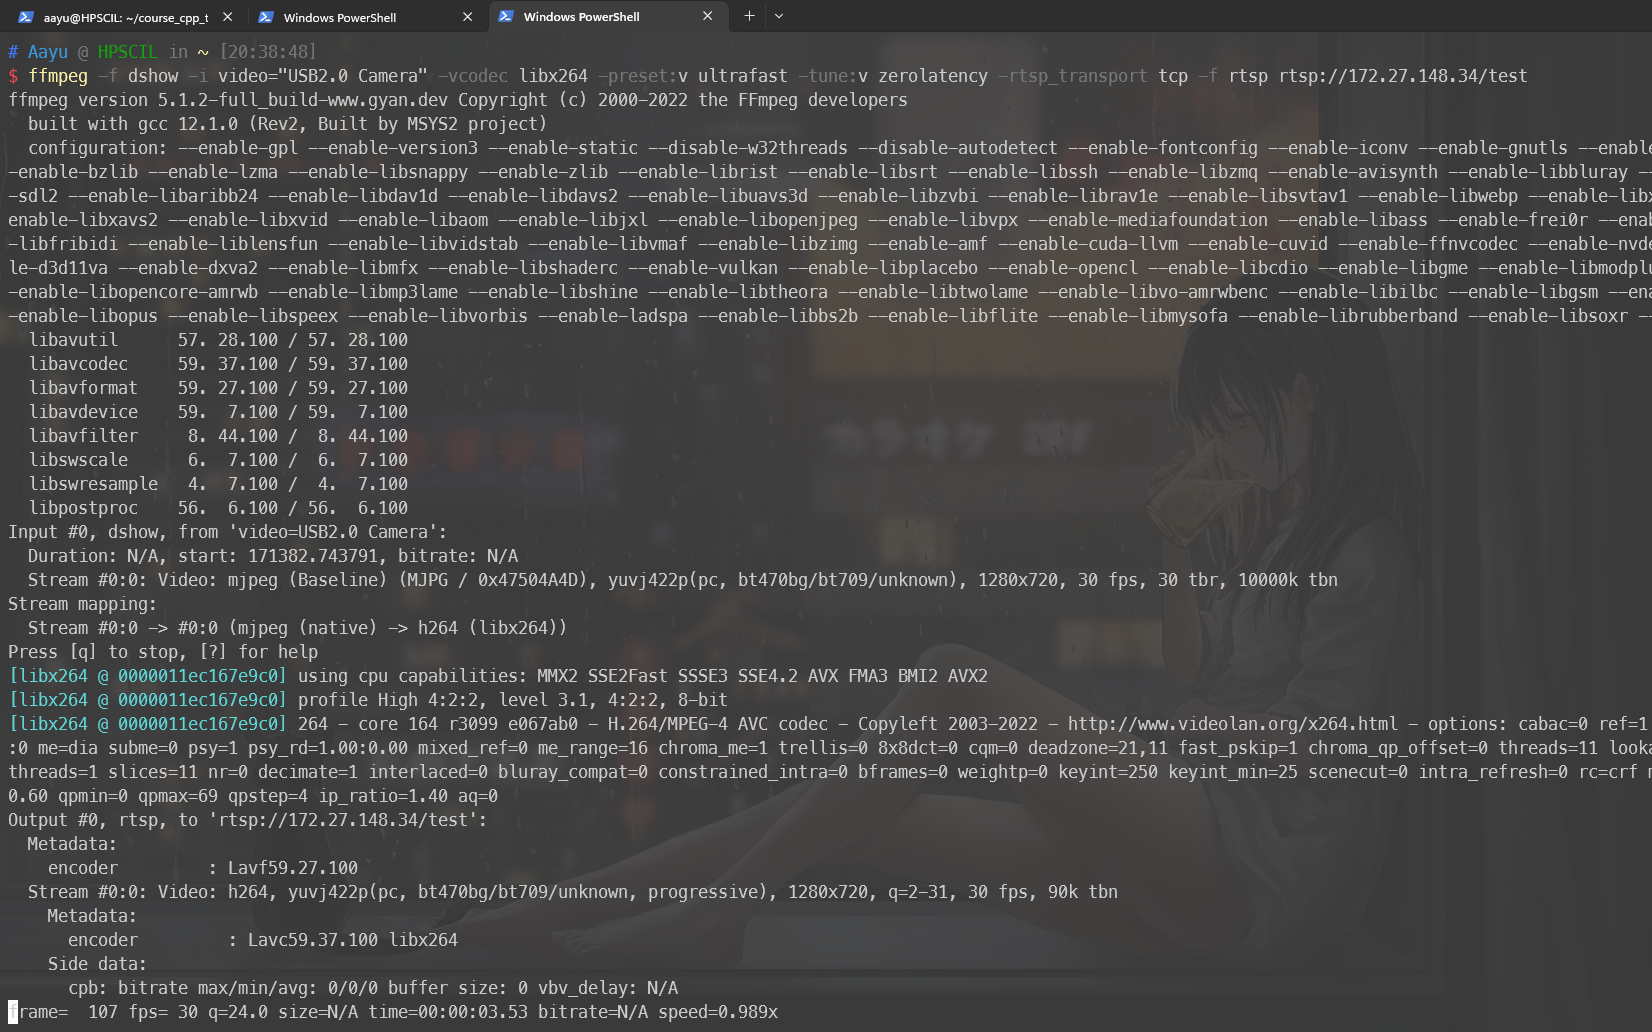
成功推流如下,注意保持控制台的运行

在这里插入图片描述

开放本机防火墙(可选)

因为我们要在 WSL2 里访问本机的 RTSP 视频流,所以需要打开本机的防火墙,如下图
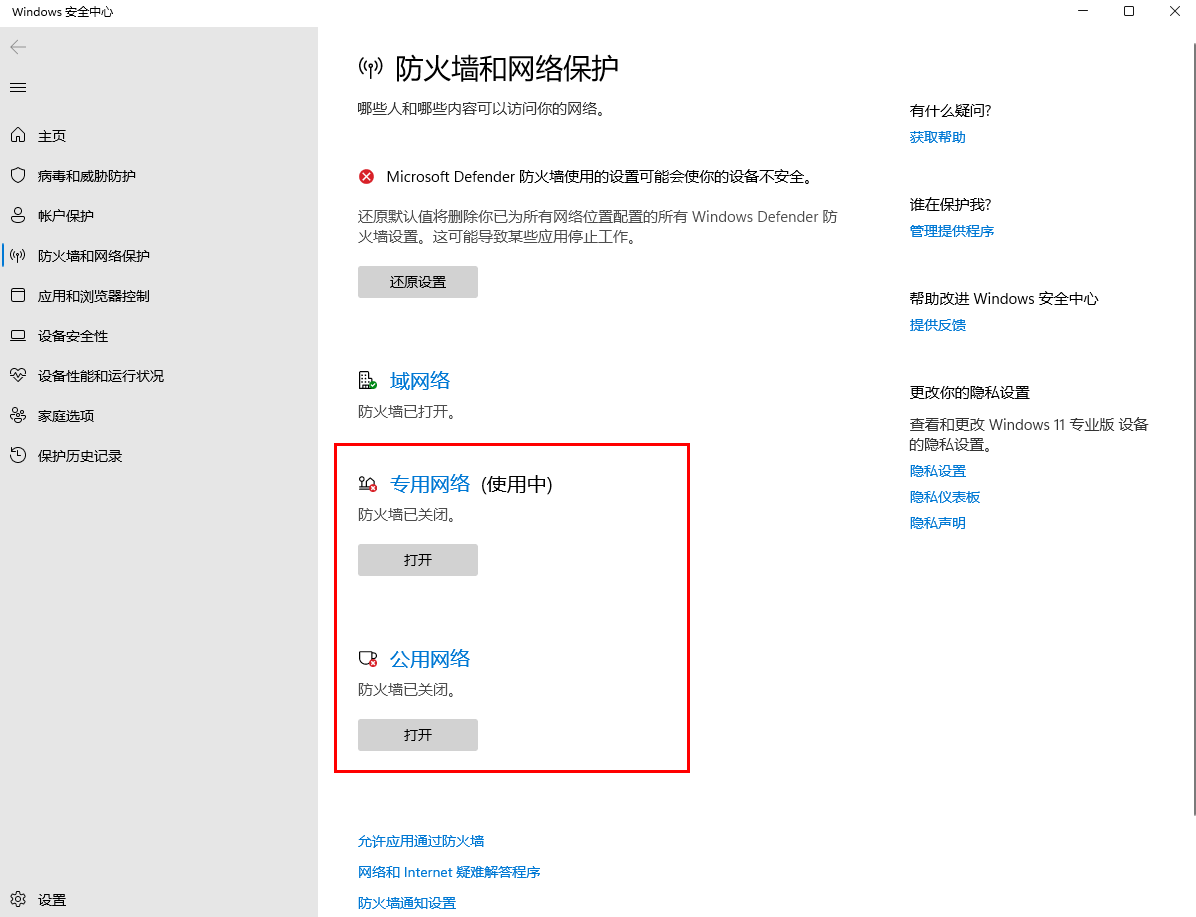
关闭专用网络和公用网络即可

在wsl2下安装ros以实现kinova gen3机械臂驱动以及调用gen3摄像头跑darknet_ros踩坑经历(含cuda cudnn安装) 选择如下选项,这样选wsl-ubuntu 所下载的安装包就没有linux nvidia driver ,之前已经在windows端安装了driver 这样可以避免linux端安装的driver覆盖windows端的设置,以避免出现问题(干脆不下载)。这是因为设备用的3070ti规格高,但是darknet_ros元包编写时用的显卡设备没有这么高 他设置的compute_30太低,修改元包根目录下的Makefile文件 将设备号修改成对应标号,删除其他标号,就可以解决这个bug,对应关系参见。 阅读详情

相关推荐

避坑指南:WSL2调用Windows摄像头常见问题排查(RTSP/OpenCV/防火墙)

本文详细解析了在WSL2中调用Windows摄像头进行实时视频流处理时遇到的常见问题与解决方案。针对网络架构差异导致的RTSP流连接失败、防火墙配置、OpenCV编译优化及编解码兼容性等核心痛点,提供了从RTSP推流配置到OpenCV接收处理的完整排查指南,帮助开发者高效打通跨系统摄像头调用链路。

ujm5678901的博客 479

避坑指南:WSL2调用Windows摄像头常见问题排查(RTSP/OpenCV/防火墙配置)

本文详细解析了WSL2调用Windows摄像头时常见的RTSP推流、OpenCV解码及防火墙配置问题,提供从设备识别到网络优化的全链路解决方案。针对视频流中断、解码失败等典型场景,给出具体命令和代码示例,帮助开发者高效排查WSL2与Windows摄像头联调中的各类疑难杂症。

weixin_30374009的博客 422

用Python+OpenCV实现多路监控视频实时拼接:从鱼眼矫正到RTSP推流

本文详细介绍了如何使用Python和OpenCV构建一个多路监控视频实时拼接系统。从摄像头标定、鱼眼矫正、特征匹配到RTSP推流,完整覆盖了从算法原理到工程实践的全流程。文章重点探讨了实时拼接的核心挑战,包括帧同步、性能优化和GPU加速,为智能安防、智慧园区等场景提供了一套可落地的全景监控解决方案。

mango的博客 364

多路监控视频拼接:从摄像头标定到实时融合的完整实现

视频拼接技术是计算机视觉领域的重要分支,其核心原理是通过特征点匹配和几何变换将多个摄像头的画面无缝融合。该技术能够消除传统多屏监控的视觉割裂感,在安防监控、智能交通、工业检测等场景中具有重要价值。基于OpenCV和FFmpeg等开源工具,开发者可以实现低成本的多路视频实时拼接。本文重点解析摄像头标定、单应性矩阵计算、多频段融合等关键技术,并针对实时性和拼接质量优化提供实践方案。通过合理的硬件选型和算法优化,普通服务器即可支撑停车场、工厂车间等场景的监控拼接需求。

weixin_34228387的博客 338

实时推流视频流使用OpenCV

实时视频流的推流是一种常见的应用场景,它可以用于实时视频传输、视频监控等领域。OpenCV是一个强大的计算机视觉库,提供了许多功能和工具,可以方便地进行图像和视频处理。在本文中,我们将使用OpenCV来实现实时推流视频流的功能。运行后,你将看到一个窗口显示摄像头捕获到的视频,并且视频流将被实时保存到名为。表示读取到的视频帧。如果成功读取到视频帧,我们将其写入视频编写器对象中,并使用。至此,我们完成了使用OpenCV实时推流视频流的过程。接下来,我们需要创建一个视频捕获对象,用于获取摄像头的视频流。

UtiExamples的博客 1362

Qwen 三代进化全景对比:从 Qwen2.5 到 Qwen3 再到 Qwen3.5

本文对比了阿里巴巴通义千问三代大模型(Qwen2.5、Qwen3、Qwen3.5)的技术演进。18个月内,模型在架构、训练数据和能力上实现显著突破:从纯稠密结构(Qwen2.5)发展为混合注意力架构(Qwen3.5),支持语言从29种扩展至201种,并实现原生多模态融合。关键进展包括引入MoE架构、Gated DeltaNet混合注意力机制(计算效率提升10倍)、以及从独立模态到早期视觉语言联合训练的转变。模型阵容从7个通用尺寸发展为8+个混合架构,最大参数量达397B,上下文窗口扩展至256K(托管版1M

m0_47999117的博客 1万+

DeepSeek + 番茄小说:AI辅助小说开发最全指南

DeepSeek与番茄小说合作推出AI辅助小说创作系统,通过DeepSeek的文本生成能力(包括情节构建、角色塑造等)结合番茄小说的市场数据,为作者提供从创意到发布的全流程支持。系统包含智能创意生成器、角色设计、章节自动生成等核心模块,采用数据驱动优化策略,支持128K长文本处理和多风格模仿。开发架构采用Python+FastAPI技术栈,提供分层审核机制确保质量。该系统可帮助作者突破创作瓶颈,提升效率,同时提供订阅制、内容分成等多元变现模式。需注意版权问题和原创性保证。

weixin_41445009的博客 1654

Playwright Java环境配置避坑指南:浏览器路径、类加载与离线部署

Playwright作为现代端到端测试框架,其Java SDK突破了传统Selenium的Driver管理模式,将Chromium/Firefox/WebKit内核视为可编程运行时资源。其核心原理在于SDK与浏览器二进制分离——Maven仅管理Java字节码,而浏览器需独立下载、校验与沙箱加载。这一设计带来显著技术价值:跨平台一致性、进程隔离安全性及多浏览器并行能力;典型应用场景涵盖Spring Boot集成测试、金融级离线CI/CD、Kubernetes容器化部署及Air-Gapped封闭环境。然而,因J

weixin_32956805的博客 670

【VMware篇】7-通过ISO镜像升级VMware Esxi

本文主要介绍Dell服务器上安装的ESXi升级的方法之一(采用ISO升级)。

chen_yunan的博客 5503

TIA博途V15.1实战:用PLCSIM Advanced V2.0模拟Modbus TCP/IP通信(附完整DB块配置)

本文详细介绍了如何在TIA博途V15.1环境中,利用PLCSIM Advanced V2.0软件仿真S7-1500 PLC的Modbus TCP/IP通信功能。通过实战步骤,重点解析了MB_SERVER指令调用、连接参数(CONNECT)配置以及核心数据块(DB)的映射方法,并附上了完整的DB块配置示例,帮助工程师在无物理硬件条件下高效完成通信逻辑的验证与调试。

m2n3o4p5的博客 404

SAP BW/4HANA 项目字段级数据血缘分析的方法与工具

利用SAP自带工具可以在一定程度上查看数据流和字段使用情况,但往往需要人工逐步深挖。适用于简单场景或验证单个字段的映射。借助SAP数据治理解决方案(如 Information Steward、Data Intelligence 等)能够自动整合元数据,提供图形化、跨系统的血缘分析,适合对数据 lineage 有严格要求的企业级项目。第三方工具则提供了灵活强大的功能,如自动文档、生成功能丰富的报告,对于复杂环境下的血缘分析和影响分析非常有帮助。自行开发SQL/CDS脚本。

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 467

SOMEIP协议--第三节[SOMEIP/SD](SD格式)

Entry和Option是SD报文中最重要的内容,是服务发现功能的承载。7.Minor Version是指当前服务的小版本号,可以配置,用于给用户区分当前服务的版本用的。注意:stop offer,stop subscribe,Subscribe Nack 这三条的TTL一定设为0,唯一和offer,subscribe,Subscribe的区别。Option用来辅助Entry实现其功能,是Entry携带的附加信息,作用上一般是用来告诉对端自己业务的ip和port信息,方便对端通过ip和port发送报文。

qq_41816308的博客 1330

OpenOCD入门到精通:第 1 章 OpenOCD 概述

OpenOCD是一款开源的片上调试工具,支持60+调试适配器和8大处理器架构。它提供三大核心功能:片上调试、在系统编程和边界扫描测试。作为嵌入式开发工具链的中间桥梁,OpenOCD连接上层IDE/GDB与底层硬件,采用分层架构设计实现硬件兼容性。其配置基于Tcl脚本语言,支持网络服务接口,广泛应用于ARM、RISC-V等芯片的调试与烧录场景。

从事嵌入式linux android驱动开发,拥有全栈能力 1391

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

上一篇: Win11安装WSL2和Nvidia驱动(2022-12-19)
下一篇: Win11基于WSL2安装CUDA、cuDNN和TensorRT(2023-03-01)
Apple_Coco
博客等级 码龄9年 325粉丝 117原创
评论 10
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

Apple_Coco

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值